Introducción
La floculación transforma partículas primarias inorgánicas (arcillas como caolinita, esmectita, etc. y oxihidróxidos metálicos como goethita y gibbisita) y partículas primarias orgánicas (virus, bacterias y protozoos). La floculación no elimina ninguna partícula de la suspensión. En cambio, provoca agregación de partículas y luego se usan el filtro de flóculos, la sedimentación lamelar y la filtración en arena para separar esos flóculos del agua. La clarificación puede eliminar flóculos más fácilmente que partículas primarias porque los flóculos tienen una velocidad terminal mayor. Los filtros de flóculos y la filtración por arena dependen principalmente de la captura basada en la interceptación, y la interceptación es mucho más eficiente cuando las partículas son más grandes. Así, el propósito de la floculación es unir todas las partículas primarias en flóculos (véase el video en Figura 96).
Figura 96 Las partículas de arcilla con nanopartículas coagulantes adheridas colisionan debido a la deformación del fluido. Crecen rápidamente en tamaño. El reto es capturar las últimas partículas primarias que no participaron en el proceso de agregación.
La razón por la que la floculación se usa ampliamente en tratamiento de agua es porque convierte partículas pequeñas en flóculos mucho más grandes que tienen una mayor velocidad terminal para su eliminación por sedimentación y, al ser más grandes, son más fáciles de capturar en filtros. Clarificación es el proceso que realmente elimina partículas como arcilla, tierra, materia orgánica y bacterias del agua. Como aprendiste en el introduction on treatment trains, la sedimentación es el proceso de las partículas que “caen” porque tienen una densidad mayor que el agua, y su ecuación que lo rege es:
Para aumentar la \(\bar v_t\) y hacer la clarificación más eficiente, la floculación pretende incrementar el diámetro \(d\) de las partículas del agua cruda. Esto se hace aplicando un coagulante al agua cruda. Al estar parcialmente cubiertas por nanopartículas coagulantes, las partículas del agua cruda pueden colisionar, adherirse y crecer durante la floculación. Nuestro objetivo al diseñar un floculador es facilitar las colisiones de partículas en un reactor compacto sin generar tanta cizalladura de fluido que los flóculos se rompan.
Historia de la floculación
Históricamente, se asumía que la floculación implicaba colisiones entre todas las partículas en la suspensión. La ecuación de coagulación de Smoluchowski se publicó en 1916 y utiliza un enfoque de balance poblacional para rastrear el número de partículas de cada tamaño basándose en la probabilidad de colisiones entre todas las combinaciones posibles de tamaños de partículas. La ecuación de Smoluchowski es una declaración de la conservación de la masa y, como tal, ciertamente se aplica a la floculación en plantas de beber tratamiento de agua. El reto es que la probabilidad de colisiones entre todas las combinaciones posibles de tamaños de partículas debe conocerse de algún modo para poder usar el modelo. La complejidad de obtener las probabilidades de colisión y la complejidad de resolver la ecuación han impedido el uso de la ecuación de Smoluchowski para el diseño u operación de floculadores. Ahora sabemos que partículas de diferentes tamaños no pueden colisionar debido a las interacciones de sus capas límite y, por tanto, el rendimiento de floculación puede modelarse simplemente siguiendo la menor concentración de partículas en lugar de intentar modelar la concentración de todos los tamaños de partículas.
Durante la mayor parte del siglo pasado ha habido dos explicaciones para las interacciones de partículas durante la floculación basadas en la adición de un coagulante. La primera explicación era que la carga positiva del coagulante neutraliza la carga negativa de las partículas naturales y, por tanto, elimina la repulsión electrostática que impedía la agregación. La segunda explicación se llamaba floculación de barrido y era la explicación general que se usaba para describir observaciones que no encajaban con la explicación de neutralización de carga. Se presumía que las partículas eran barridas en una malla de precipitado coagulante en dosis de coagulante que normalmente se usan en el tratamiento de agua potable.
Se pensaba que el mecanismo de agregación partícula-partícula estaba controlado por la carga superficial media. Desafortunadamente, nadie pudo desarrollar un modelo de cómo ese mecanismo influiría en la eficiencia de la unión de partículas y no se desarrollaron modelos predictivos para la floculación. De hecho, hubo varias observaciones que contradecían la hipótesis de neutralización de carga.
Se observó que la floculación era eficiente incluso en dosis coagulantes que conducían a carga superficial positiva. Este resultado inesperado se atribuyó al «flóculo de barrido».
La floculación empezó a ser efectiva incluso cuando la carga superficial seguía siendo negativa.
Se esperaba que el tiempo de floculación para suspensiones altamente turbias avanzara muy rápido y produjera una turbidez muy baja agua sedimentada. Esta expectativa no se observó y llevó a la hipótesis de que los flóculos se descomponían continuamente y producían partículas primarias o al menos flóculos muy pequeños.
Las hipótesis de ruptura de flóculos llevaron a la expectativa de que las suspensiones de alta turbidez tendrían una turbidez significativamente mayor agua sedimentada que las de baja turbidez. Esta expectativa tampoco se observó.
El precipitado coagulante se autoagrega – esto es inconsistente con la carga positiva que la hipótesis electrostática sostiene que evitará la agregación
La repulsión electrostática se extiende solo unos pocos nm desde la superficie de una partícula, y las nanopartículas coagulantes son muchas veces mayores que el alcance de la fuerza electrostática repulsiva. Por tanto, no es necesario neutralizar la carga superficial al utilizar nanopartículas coagulantes.
La explicación de la neutralización de carga no tiene en cuenta completamente la presencia de agua en el sistema. Las moléculas de agua también serán atraídas a las superficies por las fuerzas de London van der Waals y, por tanto, habrá competencia entre los enlaces partícula-partícula y los enlaces agua-partícula. Por tanto, eliminar la repulsión NO es suficiente para producir un enlace entre las partículas. También es necesario que los enlaces partícula-partícula sean más fuertes que los enlaces agua-partícula. (véase repulsión de hidratación, página 21) ` «La teoría de la DLP fue un gran avance en el sentido de que parecía eludir todo el problema intratable de muchas fuerzas corporales mediante su uso de funciones medidas de respuesta dieléctrica masiva. Sin embargo, debe enfatizarse de nuevo que es una teoría de perturbación. Es decir, depende de la suposición de que un líquido intermedio entre superficies interactuantes tiene propiedades de líquido global hasta una distancia molecular de las superficies. Esto es termodinámicamente inconsistente, siendo equivalente a la afirmación de que las energías superficiales (o, alternativamente, las posiciones de las superficies divisorias de Gibbs) cambian infinitesimalmente con la distancia de separación. Esto limita la teoría a grandes distancias (Young–Laplace vs. Poisson de nuevo) donde grande no está definido.» <https://doi.org/10.1016/S0001-8686(99)00008-1>`__
La evidencia de que la hipótesis de neutralización de cargas no explica la floculación de aguas superficiales se ha ido acumulando durante décadas. Se ha propuesto la floculación barrido como un «mecanismo» alternativo que describe observaciones comunes que no encajaban con la hipótesis de neutralización de carga. Sin embargo, similar a la hipótesis de neutralización de carga, la hipótesis barrido no dio lugar al desarrollo de ecuaciones predictivas para describir el proceso.
Por ejemplo, en 1992 Ching, Tanaka y Elimelech publicaron su investigación sobre Dinámica de la coagulación de partículas de caolín con cloruro férrico. Descubrieron que la movilidad electroforética, una medida de la carga superficial de las partículas de arcilla, nunca se neutralizó en pH 7,8 y se neutralizó en \(10\mu M\) en pH 6,0. Los autores interpretaron los resultados como que alguna combinación de flóculo de barrido y parches de carga fue responsable de los resultados observados.
Véase Figura 97 que muestra que a pH 7,8 el cloruro férrico seguía cargado negativamente y, sin embargo, logró flocular la suspensión casi en la misma medida que el cloruro férrico a pH 6,0 que estaba cargado positivamente (véase Figura 98).
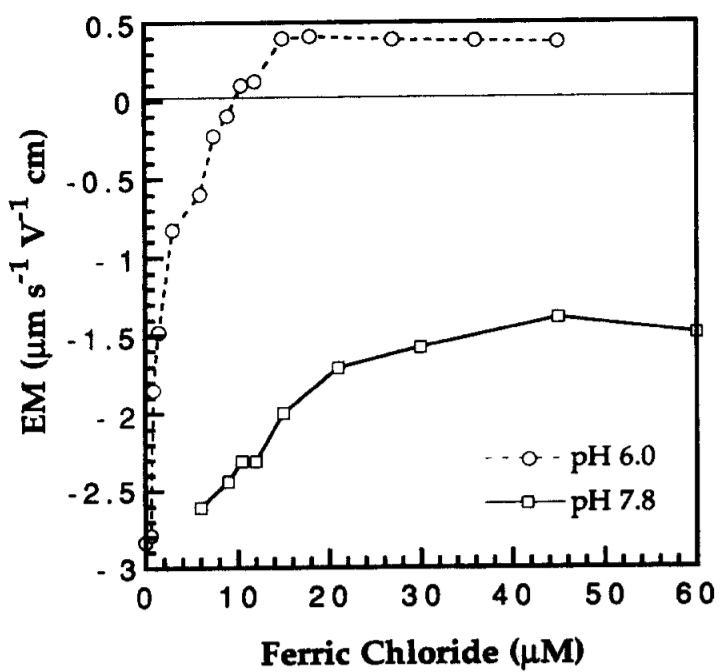
Figura 97 Movilidad electroforética para pH final (tras adición de coagulante) de 6,0 y 7,8 en función de \(FeCl_3\) dosis
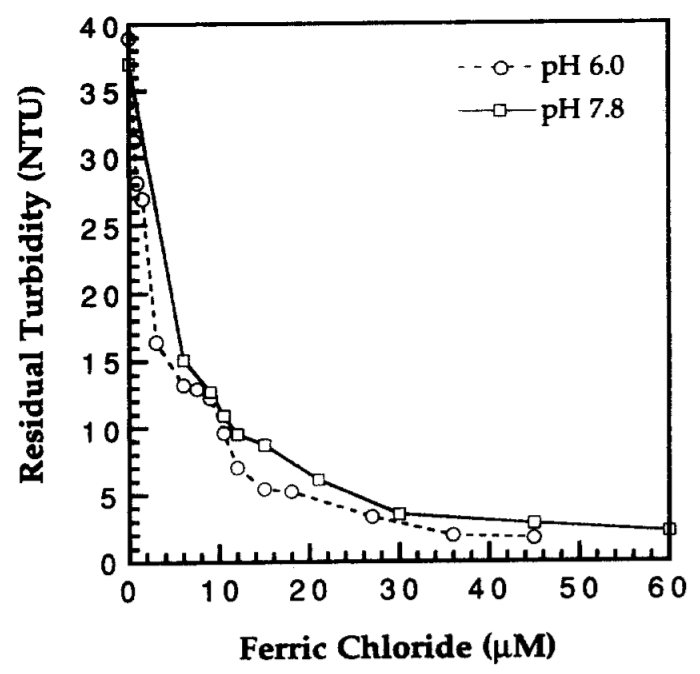
Figura 98 La turbidez del agua sedimentada era casi independiente del pH, aunque la movilidad electroforética era bastante diferente para los dos valores de pH probados.
A pH 6,0, los precipitados de hidróxido férrico están cargados positivamente y a pH 7,8 están cerca de neutro. Por tanto, es evidente que la neutralización de la carga superficial de la arcilla no puede explicar estos resultados.
Polímeros
Los polímeros sintéticos, a menudo fabricados con unidades repetitivas de ácido acrílico y sus derivados, se utilizan para facilitar la floculación mediante puentes entre partículas. Para que ocurra el puente polimérico, las cadenas poliméricas deben ser capaces de abarcar la escala de longitud de repulsión de doble capa. El espesor de la capa difusa es de unos 10 nm con una intensidad iónica de 1 mM (Coagulants and Floculants: Theory & Practice de Yong Kim, 1995). La longitud de los polímeros lineales oscila entre 100 y 1500 nm (Tabla 3 de Ying y Chu, 1987) y, por tanto, tanto los polímeros sintéticos como las nanopartículas coagulantes pueden abarcar fácilmente la escala de longitud de repulsión de doble capa.
Los polímeros sintéticos más cortos son similares en tamaño a las nanopartículas coagulantes y los polímeros sintéticos más largos tienen una longitud similar a la de las bacterias. Estos polímeros podrían crear conexiones adicionales entre partículas primarias y nanopartículas coagulantes o podrían conectar partículas primarias. En cualquier caso, los polímeros pueden añadir conexiones (¡más enlaces!) que probablemente tengan cierta elasticidad y, por tanto, puede haber más de 3 enlaces que conecten dos partículas.
Sin duda, los polímeros aumentan las conexiones que unen los flóculos y, por tanto, permiten que crezcan más. Los flóculos más fuertes creados por la adición de polímeros pueden tener consecuencias no deseadas en etapas posteriores de tratamiento. Los flóculos grandes y fuertes son ideales para una mejor eliminación en decantadores de placas o tubos. En clarificadores con filtros de flóculos pueden formar lodos que resulta más difícil de suspender tras un breve apagón. En los filtros es posible que los flóculos grandes sean más rígidos y no entren en los espacios porosos del filtro. Por tanto, el uso de polímeros puede requerir el uso de un medio grande para la filtración en profundidad. Los polímeros también pueden formar bolas de barro en filtros granulares y, por tanto, requieren un lavado más agresivo.
Teoría de la floculación
La agregación de partículas es el mecanismo fundamental que facilita la eliminación de partículas y patógenos de ultra bajo consumo y bajo coste del agua. La agregación requiere colisiones exitosas. El éxito se define por la adhesión de partículas cuando colisionan.
Nanopartículas de coagulante pegajoso
Antes del modelo de floculación de AguaClara, se asumía ampliamente que la unión era posible reduciendo la carga neta superficial de las partículas. El modelo de floculación de AguaClara se basa en la comprensión de que las nanopartículas coagulantes son pegajosas y mucho mayores que la escala de longitud de las fuerzas repulsivas debidas a las cargas superficiales. Por tanto, la carga superficial es en gran medida irrelevante y esto explica por qué comienza la agregación de partículas incluso con dosis muy bajas de coagulante.
Las partículas siguen al fluido
Las colisiones son causadas por partículas que tienen movimiento relativo debido a la deformación del fluido. Las trayectorias de las partículas pueden ser diferentes de la trayectoria del fluido si la densidad del fluido y la partícula son significativamente distintas y si los efectos viscosos son pequeños en comparación con los efectos inerciales (número de Stokes). El movimiento de partículas primarias y pequeños flóculos en la superficie tratamiento de agua tener números de Stokes bajos y seguir la trayectoria del fluido.
Transporte de largo alcance
Necesitamos calcular la tasa de colisiones de partículas primarias. En los floculadores de flujo turbulento, la deformación del fluido es causada por remoles turbulentos que pierden su energía por viscosidad. El movimiento relativo de las partículas parecería algo aleatorio, ya que los pequeños remolinos tienen una orientación e intensidad siempre cambiantes. El resultado es que las partículas primarias siguen un largo recorrido serpenteante antes de acercarse finalmente entre sí y conectar en una colisión final. El trayecto del movimiento relativo previo a la colisión puede considerarse como de dos componentes distintos.
El primer componente es el transporte a larga distancia cuando las partículas están separadas y una distancia de separación proporcional a la distancia media entre partículas.
El segundo componente es el transporte a corta distancia a escalas de longitud menores que la distancia media de separación de partículas hasta la colisión final
El modelo de floculación de AguaClara asume una caminata aleatoria de velocidad relativamente alta y larga distancia que elimina un volumen de fluido igual al volumen ocupado por una sola partícula. Esto es seguido por una caminata lenta, corta y recta hacia una colisión. La idea de que el transporte a larga distancia es el paso limitante de velocidad se utilizará para estimar el tiempo requerido para las colisiones de partículas.
Inserción de partículas primarias
En nuestros primeros trabajos de modelización asumimos que las colisiones entre partículas primarias y flóculos grandes eran favorables. Esta suposición llevó a la predicción de que el agua de mayor calidad debería obtenerse cuando el agua cruda tiene la mayor turbidez. Esa predicción es inconsistente con las observaciones y llevó a la idea de que durante la floculación, las partículas primarias solo pueden colisionar con éxito con otras partículas primarias (o potencialmente con otros flóculos muy pequeños).
El único mecanismo de transporte que podría hacer que una partícula de arcilla colisione con un flóculo grande es la deformación del fluido causada por el gradiente lineal de velocidad. En nuestros floculadores, ese gradiente lineal de velocidad es causado por remolinos turbulentos a escalas mucho mayores del flujo. Hipotetizamos que las partículas primarias no pueden adherirse a flóculos grandes porque las partículas primarias no pueden colisionar con flóculos grandes. Para entender por qué esta colisión es imposible, necesitamos una visión sencilla.
La idea es que los flóculos grandes arrastran el fluido mientras giran (debido al gradiente de velocidad lineal). La capa viscosa alrededor de los flóculos grandes crea un campo de flujo en el que no hay una ubicación alejada de los flóculos que finalmente se acerque a la superficie de los flóculos ni siquiera a una distancia equivalente al radio de una partícula de arcilla. Si esto es correcto, entonces las partículas de arcilla nunca colisionan con flóculos grandes en un campo de flujo con gradiente de velocidad lineal.
Domina el cizalladura viscosa
Las velocidades relativas entre partículas están dominadas por el cizalladura viscosa porque las distancias de separación son menores que la escala de longitud viscosa interna. La distancia media de separación de partículas está dada por
La concentración numérica de partículas está dada por
Las ecuaciones (160) y (161) pueden combinarse para obtener la relación entre la distancia de separación y el diámetro de la partícula.
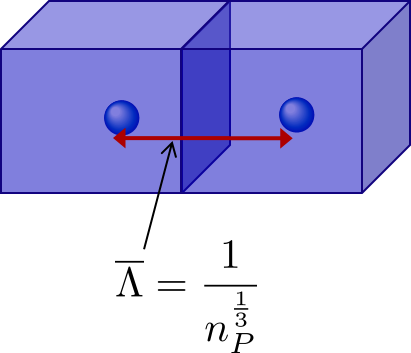
Figura 99 La distancia media de separación de partículas se define como la distancia entre los centros de los cubos que contienen el volumen de la suspensión ocupada por una sola partícula.
La distancia de separación de partículas importa porque determina qué mecanismos de transporte están en juego cuando dos partículas se acercan para una colisión. La distancia de separación de partículas depende de la concentración de partículas. Las plantas de superficie tratamiento de agua suelen tratar agua con turbidez entre 1 y 1000 NTU. Primero encontraremos el número de partículas de arcilla por litro en suspensiones típicas de agua cruda.
hoja de trabajo de Colab que representa el número de partículas de arcilla por litro
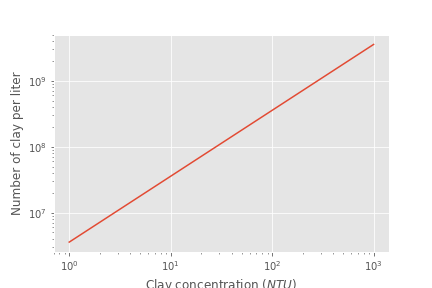
Figura 100 Diagrama del número de partículas de arcilla por litro en función de la concentración de arcilla. Ten en cuenta que incluso 1 NTU de agua tiene millones de partículas primarias por litro.
El siguiente paso es calcular la distancia de separación entre las partículas de arcilla en este rango de concentraciones de arcilla usando la ecuación (162).
hoja de trabajo de Colab traza las distancias de separación
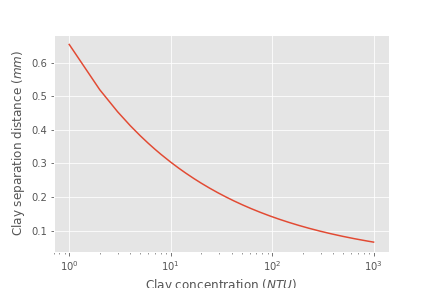
Figura 101 La distancia de separación de la arcilla varía con la raíz cúbica de la concentración y, por tanto, varía en un rango relativamente estrecho (0,07 mm a 0,7 mm), mientras que la turbidez varía de 1 a 1000 NTU.
Dado este rango de distancias de separación de partículas, la siguiente cuestión es si el transporte de estas partículas entre sí está impulsado por procesos inerciales o dominados por viscosidad. Los remolinos turbulentos se reducen a remolinos cada vez más pequeños hasta que la viscosidad finalmente los mata. La viscosidad amortigua los efectos de la inercia en la escala interior de longitud viscosa. Turbulencias de mayor intensidad pueden generar pequeños remolinos más energéticos y resistir los efectos de la viscosidad durante más tiempo. Así, la escala de longitud viscosa interna disminuye a medida que aumenta la tasa de disipación de energía turbulenta.
El gradiente de velocidad de Camp-Stein (véase la Ecuación (46)) usado para floculadores varía entre aproximadamente 20 y 300 Hz. Utilizaremos la escala interior de longitud viscosa, Ecuación (49) para determinar si el transporte viscoso o inercial domina las colisiones de partículas en la superficie tratamiento de agua dado el rango de distancias de separación de partículas (véase Figura 101).
hoja de trabajo de Colab para graficar la escala interior de longitud viscosa
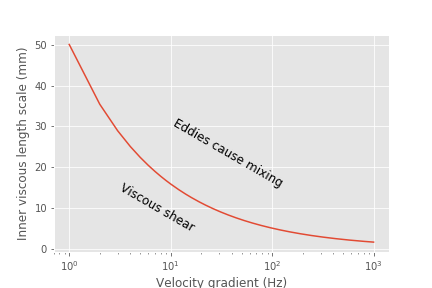
Figura 102 La escala de longitud viscosa interna es aproximadamente de 3 a 10 mm para gradientes de velocidad que se utilizan típicamente en floculadores. Las distancias de separación de arcilla son menores que la escala de longitud viscosa interna y, por tanto, el cizallamiento viscoso domina las colisiones de partículas en floculación.
Al comparar Figura 101 y Figura 102 es evidente que las distancias de separación de partículas comúnmente encontradas en plantas de tratamiento de aguas superficiales son mucho menores que la escala de longitud viscosa interna para todos los gradientes prácticos de velocidad de floculación. Por tanto, la viscosidad dominará el proceso de floculación. Esta idea clave revela por qué los floculadores de flujo turbulento han sido diseñados usando el \(G \theta\) de agrupación adimensional, que es fundamentalmente \(\sqrt\frac{\epsilon}{\nu} \theta\). Dado que la floculación está dominada por viscosidad, implica que el proceso de floculación se ralentizará a medida que aumente la temperatura y la viscosidad.
El modelo de floculación (véase la Ecuación (177)) revela que el gradiente de velocidad multiplicado por el tiempo de residencia en el floculador determinará el espaciamiento final entre las partículas primarias. Nuestro objetivo es maximizar el espaciamiento entre partículas y así minimizar el número de partículas y posibles patógenos en nuestra agua potable.
Hay rendimientos decrecientes de la inversión en floculadores grandes para producir agua más limpia porque el tiempo entre colisiones aumenta a medida que las partículas primarias se separan más. Finalmente, otros procesos, incluidos filtros de flóculos fluidizados (filtros floc), placas sedimentadoras y filtro de flóculos de arena ( filtro de arena rápidas apiladas), logran reducir la concentración de partículas primarias a un coste menor.
Potencial de colisión, \(\tilde{G} \theta`y tasa de disipación de energía, :math:\)varepsilon`
El potencial de colisión \((\tilde{G} \theta)\) representa el número de posibles colisiones de partículas en un volumen de fluido. Es un parámetro dimensionless que es lógico para el diseño de floculadores; valores de \(\tilde{G} \theta\) grandes indican muchas colisiones (bueno), mientras que valores pequeños indican menos colisiones (no tan bueno). Los floculadores AguaClara suelen buscar un potencial de colisión de \((\tilde{G} \theta) = 37,000\), lo cual ha funcionado bien en plantas AguaClara históricamente. Sin embargo, este valor puede cambiar a medida que continúe la investigación. El valor del potencial de colisión se obtiene multiplicando \(\tilde{G}\), un parámetro para el cizalladura media del fluido con unidades de \(\frac{1}{[T]}\), y \(\theta\), el tiempo de residencia del agua en el floculador, con unidades de:\([T]\). \(\theta\) es intuitivo de medir, calcular y comprender. \(\tilde{G}\) es un poco más difícil.
En cualquier volumen de control o reactor, la energía total disipada es igual a la energía mecánica que se convierte en calor, \(g h_L\). El tiempo necesario para disipar esa energía es el tiempo de residencia del agua en el reactor, \(\theta\).
Obsé que la ecuación anterior es para \(\bar \varepsilon\), no para \(\varepsilon\). Dado que el término pérdida de carga que estamos utilizando, \(h_L\), ocurre en todo el reactor, solo puede usarse para encontrar una tasa media de disipación de energía para todo el reactor. Combinando las ecuaciones anteriores, \(G = \sqrt{\frac{\varepsilon}{\nu}}\) y \(\bar \varepsilon = \frac{g h_L}{\theta}\), podemos obtener una ecuación para \(\tilde{G}\) en términos de parámetros fácilmente medibles:
Podemos usar esto para obtener una ecuación final para el potencial de colisión de un reactor:
Nota: Cuando decimos \(G \theta\) casi siempre nos referimos a \(\tilde{G} \theta\).
La pérdida de carga de un floculador puede estimarse rápidamente basándose en los valores de diseño de \(\tilde{G} \theta\) y \(\tilde{G}\). Reorganizar la ecuación (164) para obtener
La pérdida de carga aumenta con el potencial de colisión requerido \(\tilde{G} \theta\) y también aumenta con el gradiente de velocidad. El agua fría también requiere más pérdida de carga debido al aumento de la viscosidad y, por tanto, se requiere más energía para deformar el fluido y alcanzar el potencial de colisión objetivo.
Generación de pérdida de carga con deflectores
¿Qué son los deflectores?
Ahora que sabemos cómo medir el potencial de colisión con pérdida de carga, necesitamos una forma de generar realmente pérdida de carga. Aunque tanto pérdidas mayores como menores pueden ser la base de diseño, generalmente tiene más sentido usar pérdidas mayores solo para floculaciones de muy bajo flujo (a escala de laboratorio) y pérdidas menores para caudales mayores, ya que la floculación con pérdidas menores tiende a ser más eficiente en espacio. Dado que este libro se centra en tratamiento de agua a escala de ciudad y pueblo (5 L/S a 120 L/S), utilizaremos pérdidas menores como base de diseño.
Para generar pérdidas menores, necesitamos crear expansiones de flujo. AguaClara hace esto con deflectores, que son obstrucciones en el canal de un floculador para forzar el flujo a cambiar de dirección en 180°. Los deflectores en las plantas de AguaClara son láminas de plástico, y todos los deflectores en un canal de floculador están conectados para formar un módulo de floculador. Figura 103 muestra un floculador AguaClara y Figura 104 muestra el ensamblaje de un módulo de deflector.
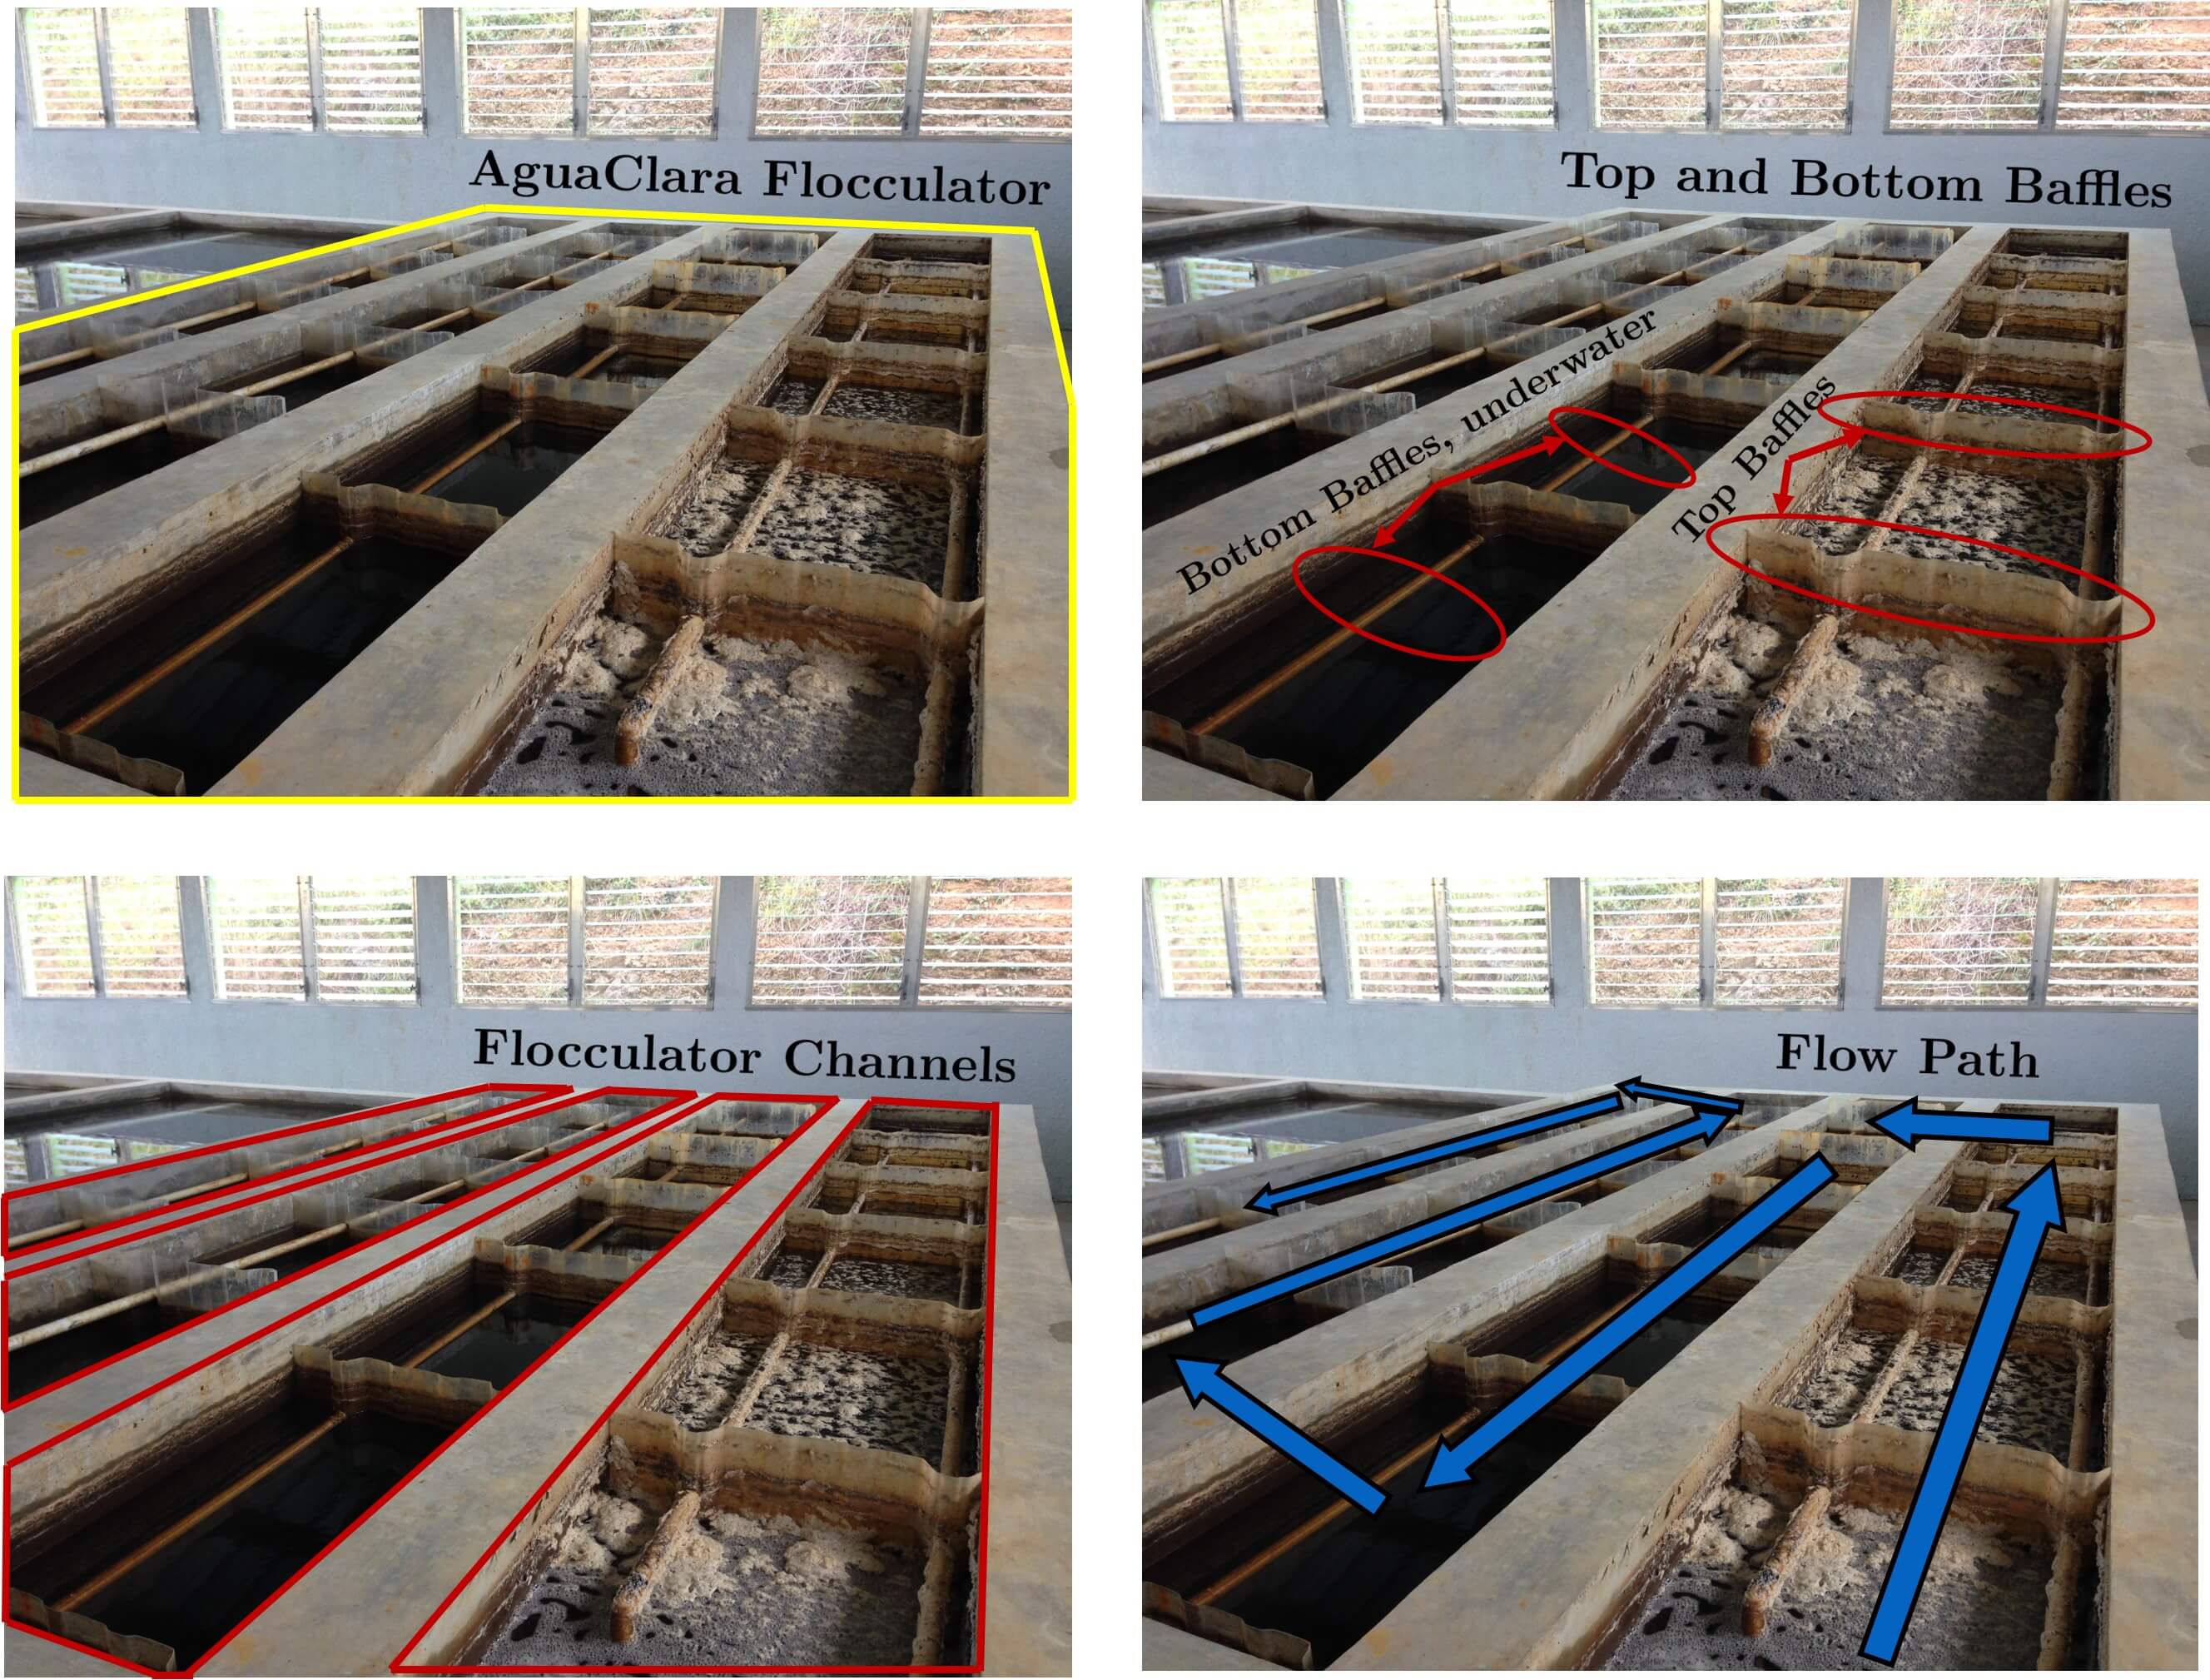
Figura 103 En sentido horario desde la esquina superior izquierda las imágenes muestran: el contorno de todo el floculador, algunos deflectores superior e inferior en los canales, los 4 canales del floculador en este floculador y el camino del flujo del agua a través del floculador
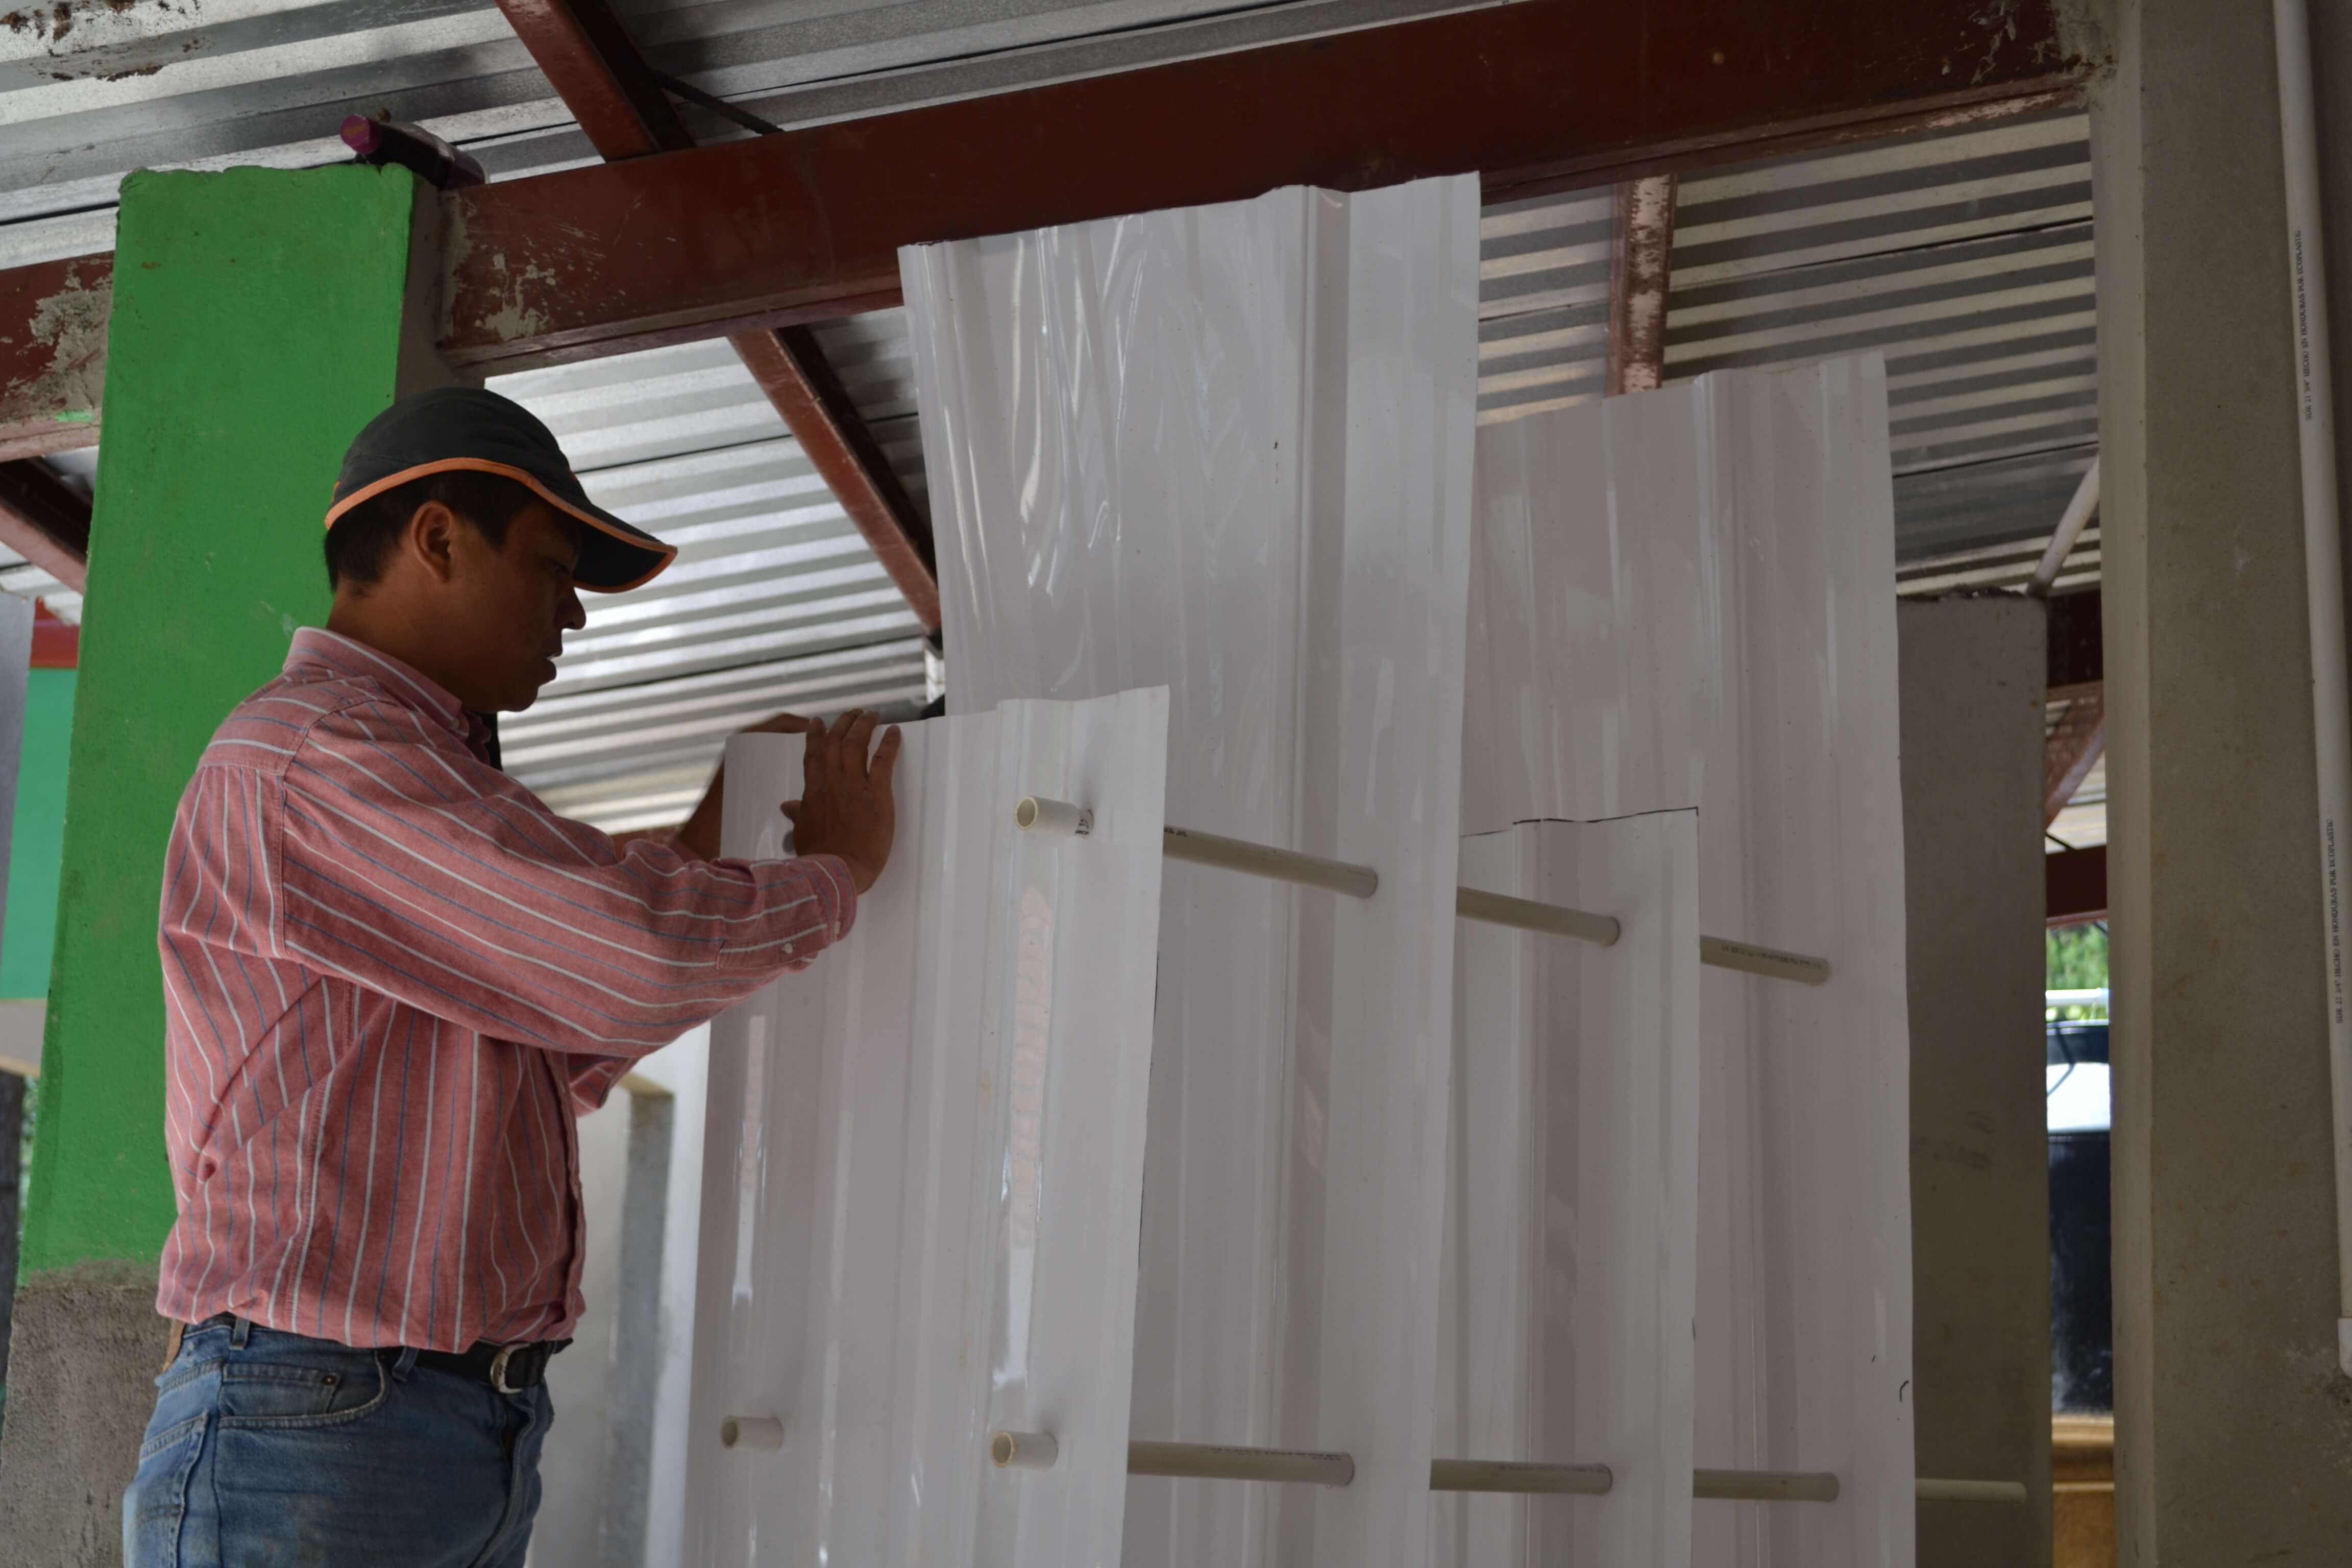
Figura 104 Antes de insertarse en el canal floculador, el módulo de deflector se construye como una unidad como se muestra arriba.
Los floculadores AguaClara, como el que se muestra en la imagen anterior, se llaman floculadores de flujo vertical horizontal (véase Figura 113).
Encontrando la pérdida menor de un deflector
Antes de comenzar esta sección, es importante entender cómo fluye el agua a través de un floculador con deflector. Este camino de flujo se muestra en Figura 105. Fíjate en las finas flechas rojas; indican la compresión del flujo alrededor de un deflector.
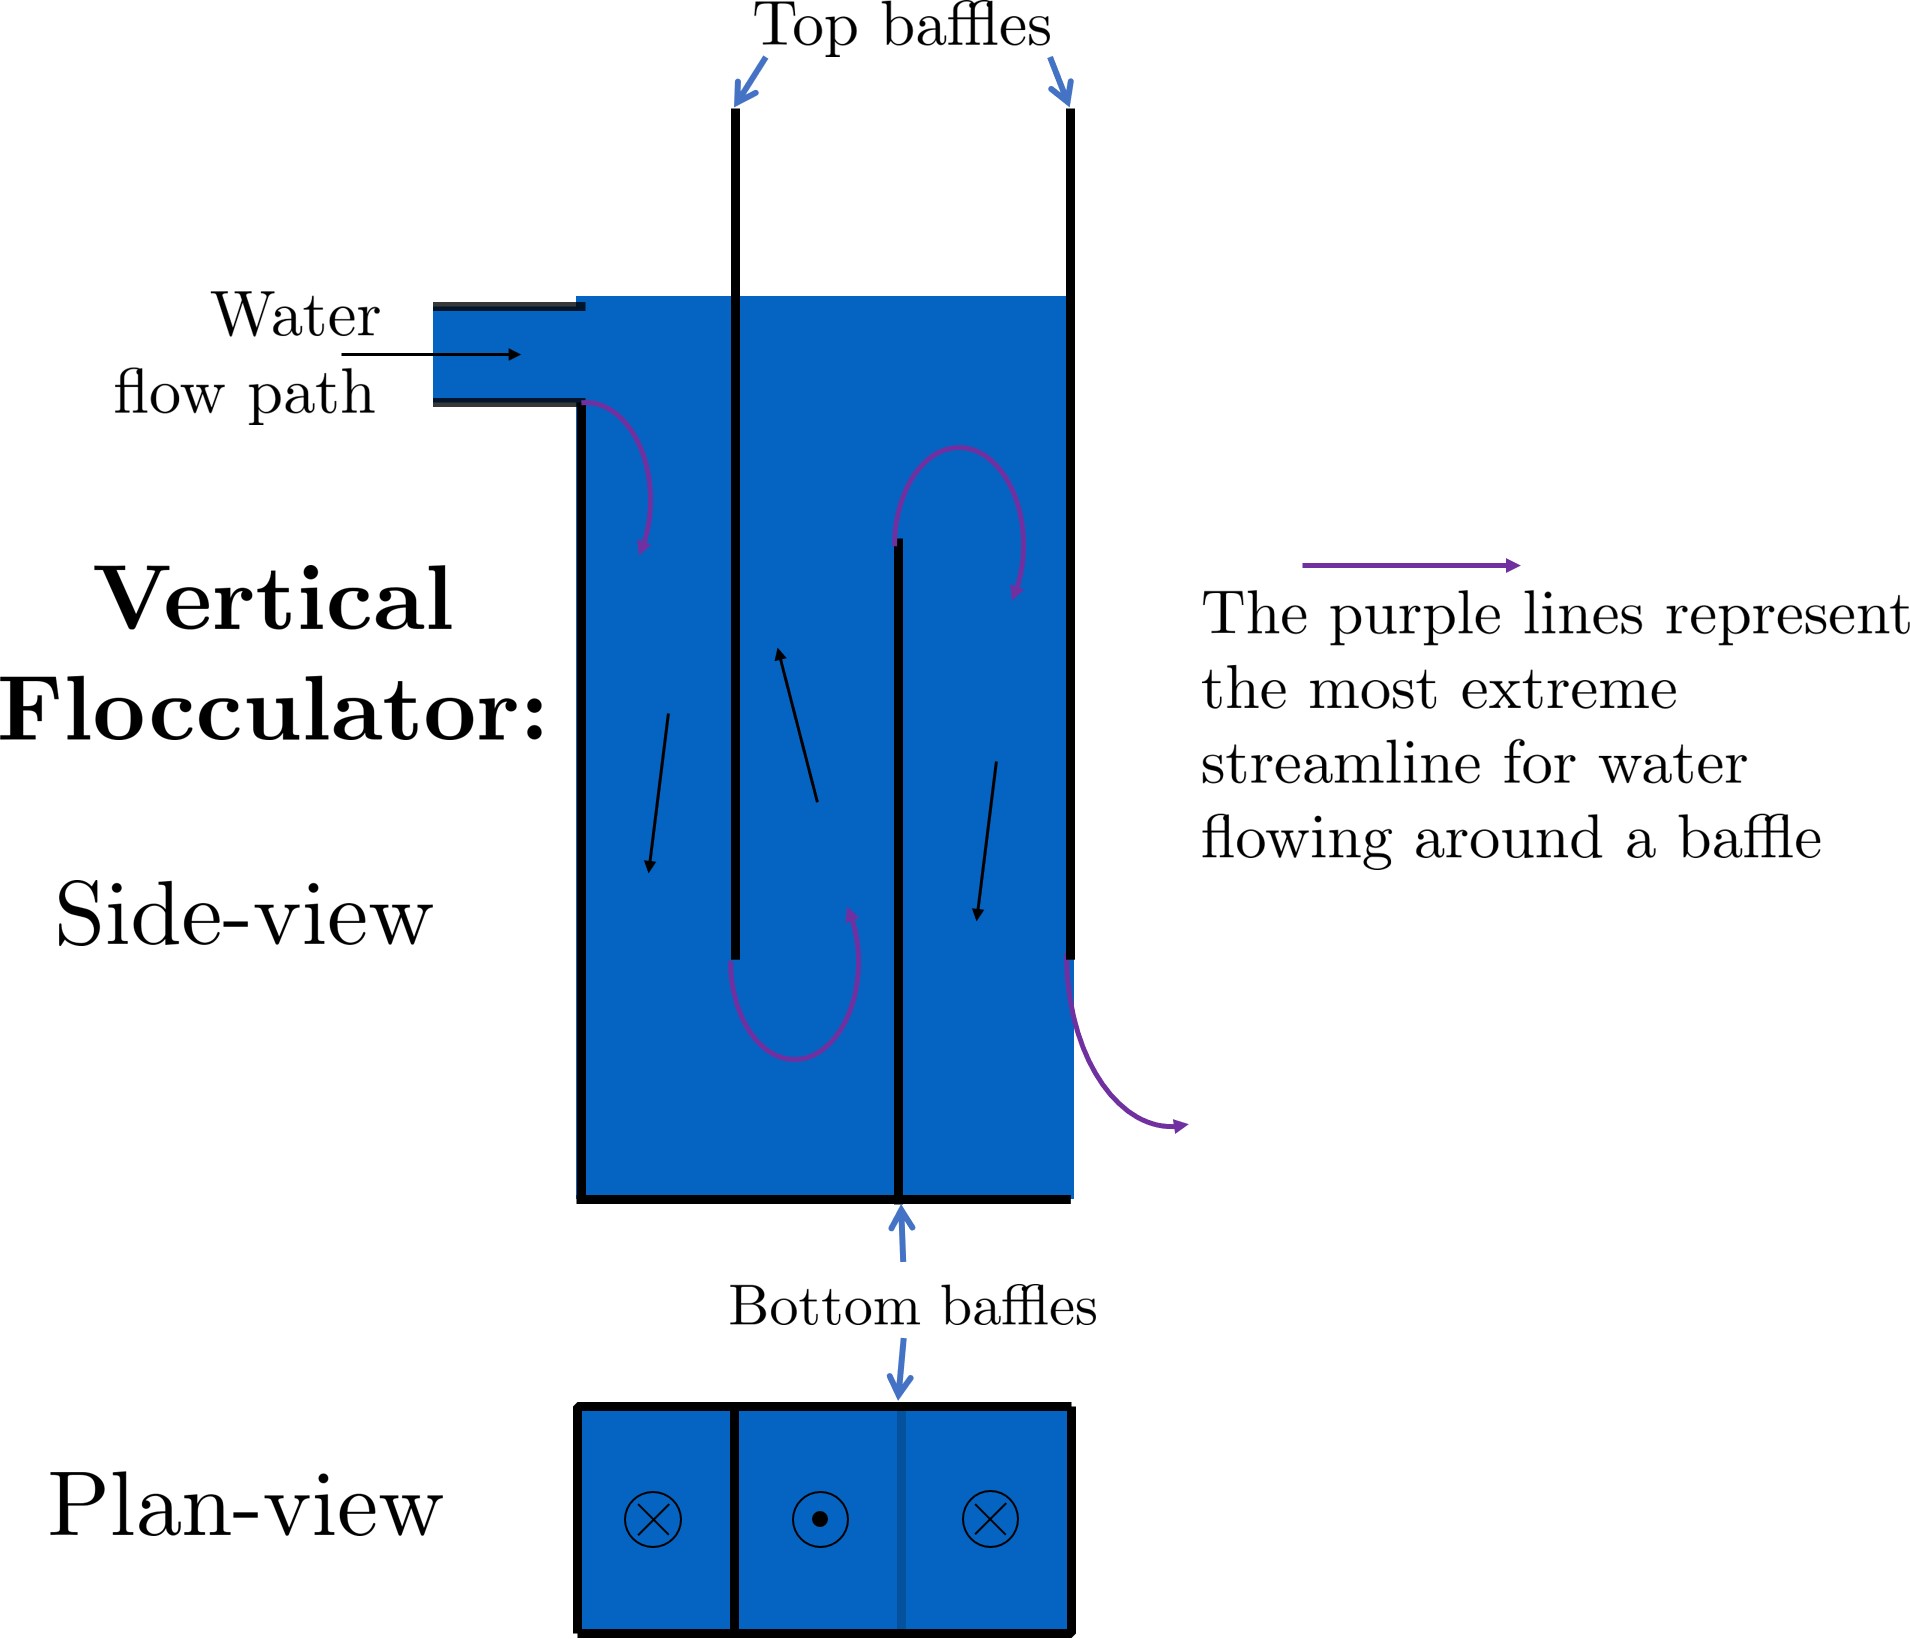
Figura 105 Trayectoria de flujo a través de un floculador hidráulico de flujo vertical
Dado que los deflectores son la fuente de pérdida de carga a través de pérdidas menores, necesitamos encontrar el coeficiente de pérdida menor de uno de los deflectores si queremos poder cuantificar su pérdida de carga. Para ello, aplicamos la intuición de mecánica de fluidos y la comparamos con una simulación de dinámica de fluidos computacional (CFD). El flujo alrededor de una curva de 90° tiene un valor de vena contracta de \(\Pi_{vc} = 0.611\) dado por la ecuación (14). Por tanto, el flujo alrededor de una curva de 180° tiene un valor de \(\color{red}{\Pi_{vc}^{baffle} = \Pi_{vc}^2 = 0.373}\). Este número se confirma aproximadamente con CFD, como se muestra en la imagen de abajo.
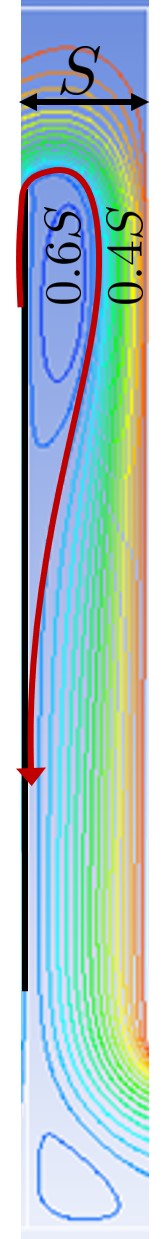
Figura 106 La curva de 180° al final de un deflector provoca una contracción dramática del flujo, con todo el flujo pasando por menos del 40% del espacio entre los deflectores.
Por tanto, podemos afirmar con razonable precisión que, en la contracción máxima, el flujo alrededor de un deflector atraviesa el 37,3 % del área que recorre al expandirse, o \(A_{contracted} = \Pi_{vc}^{baffle} A_{expanded}\). A través de la tercera forma de la ecuación de pérdida menor, \(h_e = K \frac{\bar v_{out}^2}{2g}\) y su definición del coeficiente de pérdida menor, \(K = \left(\frac{A_{out}}{A_{in}} -1 \right)^2\), podemos determinar el coeficiente mínimo de pérdida menor para el flujo alrededor de un solo deflector:
Este \(K_{baffle_{min}}\) se ha utilizado para diseñar floculadores en plantas de AguaClara hasta 2021. La planta de Gracias reveló que la pérdida de carga observada era mayor de lo previsto. Este artículo de Haarhoff en 1998 (DOI: 10.2166/aqua.1998.20), los valores de \(K_{baffle}\) encontrados dependen del contexto y se basan empíricamente. Un análisis adicional de cómo varía \(K_{baffle}\) con la geometría del floculador se ofrece en la sección sobre Coeficiente de pérdida menor del deflector.
La ecuación (166) no tiene en cuenta el hecho de que, para una serie de deflectores (o contracciones de flujo), el flujo puede no ser capaz de expandirse completamente antes de entrar en el siguiente deflector (o contracción). La distancia necesaria para que el flujo contraído se expanda puede estimarse a partir de ecuaciones de chorro (véase la sección sobre Baffle Minor Loss Coefficient para una estimación de cómo aumenta el coeficiente de pérdida menor cuando el flujo no se expande completamente).
Eficiencia de floculadores
Al diseñar un floculador eficaz y eficiente, hay dos problemas principales que intentamos evitar:
Tener ciertas secciones en el floculador con valores de \(\tilde{G}\) locales tan altos que nuestros flóculos grandes y esponjosos se deshacen en flóculos más pequeños.
Tener espacio muerto. Espacio muerto significa volumen dentro del floculador que no se está utilizando para facilitar colisiones. El espacio muerto ocurre después de que el flujo se ha expandido completamente al fluir alrededor de un deflector y antes de llegar al siguiente deflector.
Afortunadamente para nosotros, ambos problemas pueden cuantificarse con una única razón:
Valores altos de \(\Pi_{\tilde{G}}^{G_{max}}\) se producen cuando uno o ambos problemas anteriores están presentes. Si ciertas secciones del floculador tienen valores de \(G\) local muy altos, entonces \(G_{max}\) se vuelve grande. Si el floculador tiene mucho espacio muerto, entonces \(\tilde{G}\) se vuelve pequeño. En cualquier caso, \(\Pi_{\tilde{G}}^{G_{max}}\) se hace más grande.
Note: Recordemos la relación entre \(G\) y \(\varepsilon\) : \(G = \sqrt{ \frac{\varepsilon}{\nu} }\). A partir de esta relación, podemos ver que \(G \propto \sqrt{\varepsilon}\). Así, definiendo \(\Pi_{\tilde{G}}^{G_{max}}\), también podemos definir una razón para la tasa máxima de disipación de energía respecto a la media:
Por tanto, al hacer nuestro \(\Pi_{\tilde{G}}^{G_{max}}\) lo más pequeño posible, podemos asegurarnos de que nuestro floculador es eficiente y ya no tenemos que tener en cuenta los problemas mencionados anteriormente. Un artículo de Haarhoff y van der Walt de 2001 (DOI: 10.2166/aqua.2001.0014) utiliza CFD para mostrar que el mínimo \(\Pi_{\tilde{G}}^{G_{max}}\) alcanzable en un floculador hidráulico es \(\Pi_{\tilde{G}}^{G_{max}} = \sqrt{2} \approx 1.4\), lo que significa que \(\Pi_{\bar \varepsilon}^{\varepsilon_{max}} = \left(\Pi_{\tilde{G}}^{G_{max}} \right)^2 \approx 2\). Entonces, ¿cómo optimizamos un floculador AguaClara para asegurarnos de que \(\Pi_{\tilde{G}}^{G_{max}} = \sqrt{2}\)?
Definimos y optimizamos una métrica de rendimiento:
Donde \(H_e\) es la distancia entre las expansiones del flujo en el floculador y \(S\) es el espaciado entre los deflectores. Por ahora, \(H_e\) se aproxima como la altura del agua en el floculador.
Dado que \(G_{max}\) está determinado por la mecánica de fluidos del flujo alrededor de un deflector, nuestra principal preocupación es eliminar el espacio muerto en el floculador. Lo hacemos estableciendo un límite superior a \(\frac{H_e}{S}\). Para determinar este límite superior, necesitamos encontrar la distancia que tarda el flujo en expandirse completamente después de haberse contraído alrededor de un deflector.
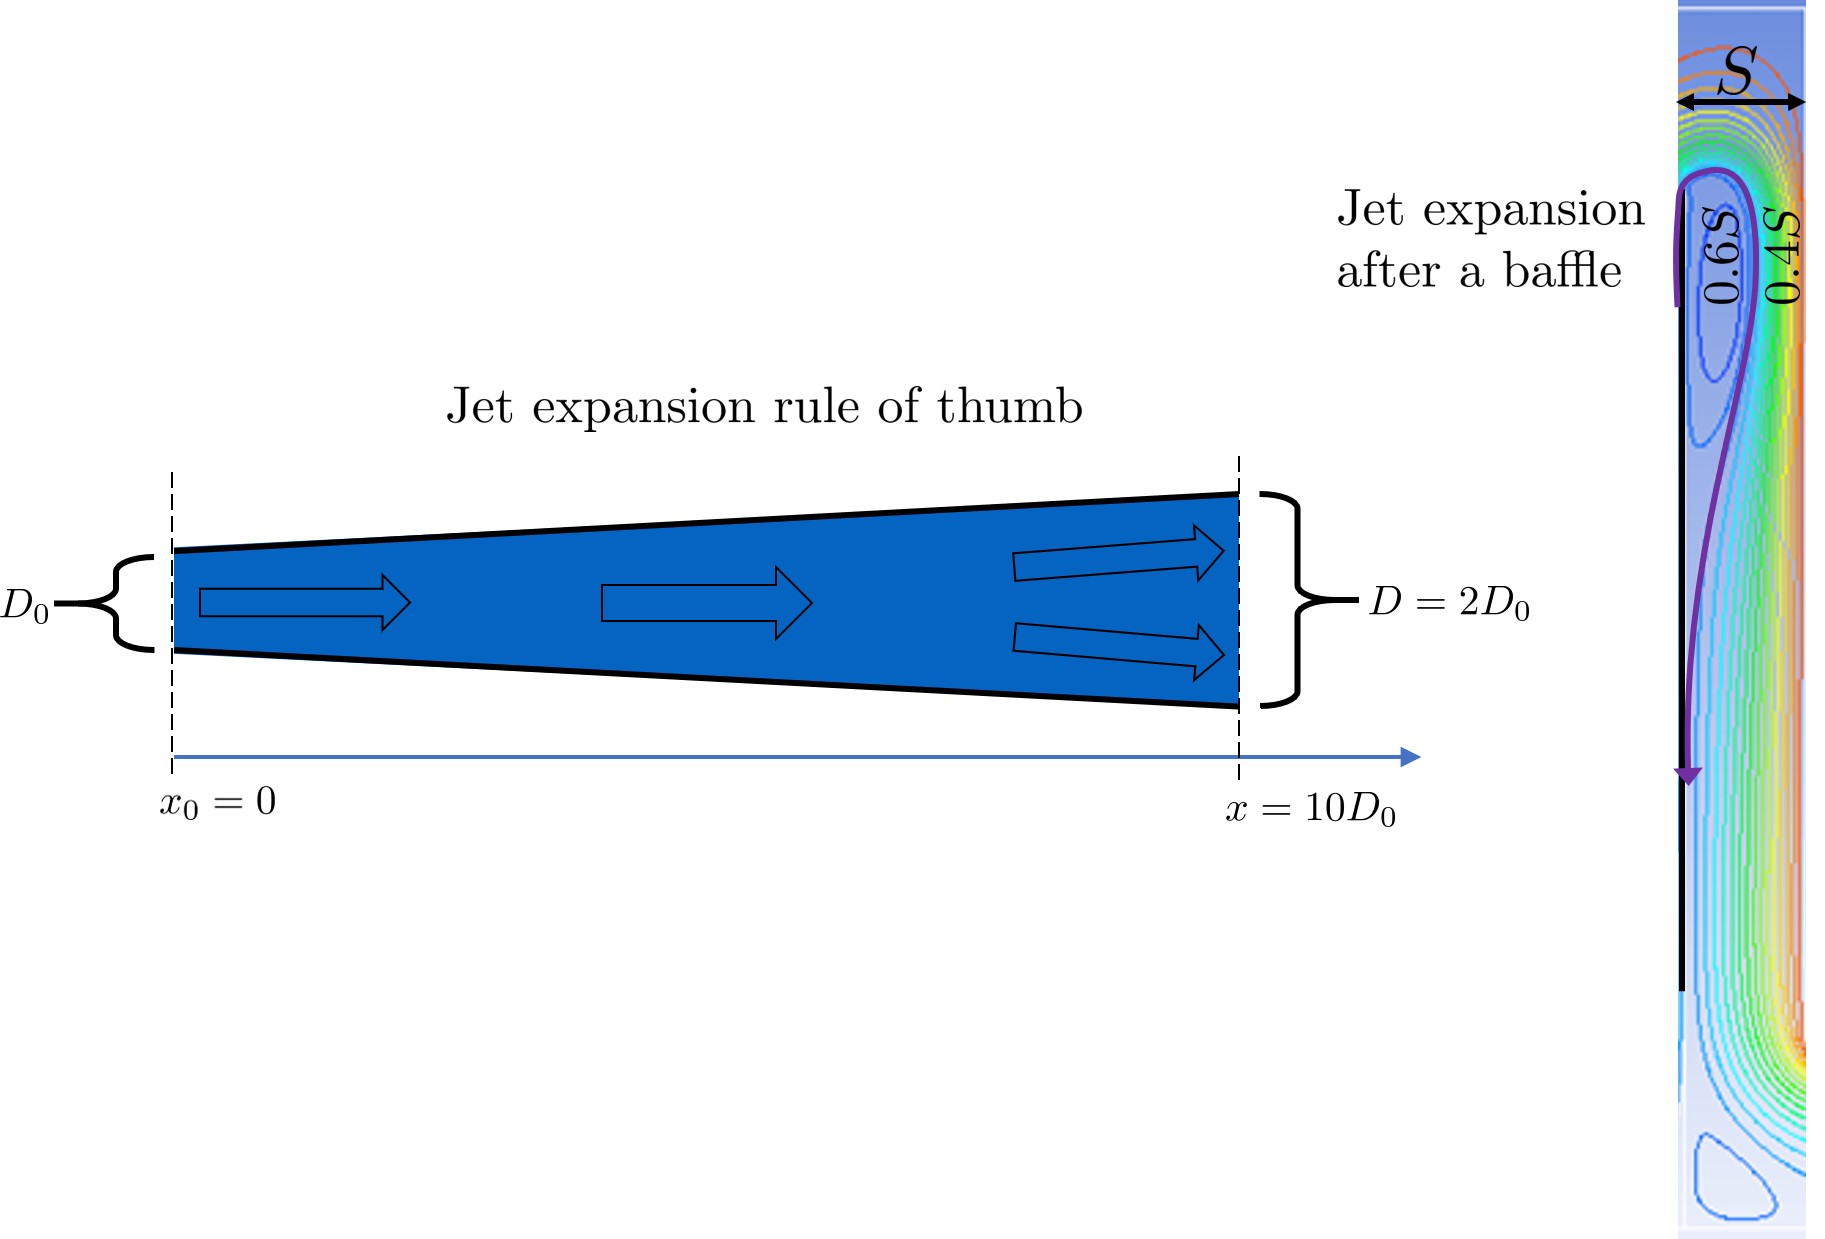
Figura 107 Un chorro turbulento se expande en anchura aproximadamente una unidad por cada 10 unidades aguas abajo (véase la ecuación (186)).
Usando la ecuación y la imagen anteriores, podemos encontrar la distancia necesaria para que el flujo se expanda completamente alrededor de un deflector en función del espaciado del deflector \(S\). Lo hacemos sustituyendo \(D_{cp} = (0.373 S)\) junto con \(D = S\) para aproximar cuánta distancia, \(x = L_{jet}\), debe cubrir el flujo contraído.
donde \(\Pi_{BaffleJet_{exp}}\) es la tasa adimensional de expansión del chorro que tiene un deflector en un lado.
Esto proporciona una estimación aproximada de la distancia máxima entre expansiones de flujo, asegurando que no haya zonas de baja turbulencia en el floculador. La relación entre \(L_{jet_{max}}\) y la geometría del floculador se da en la Ecuación (188).
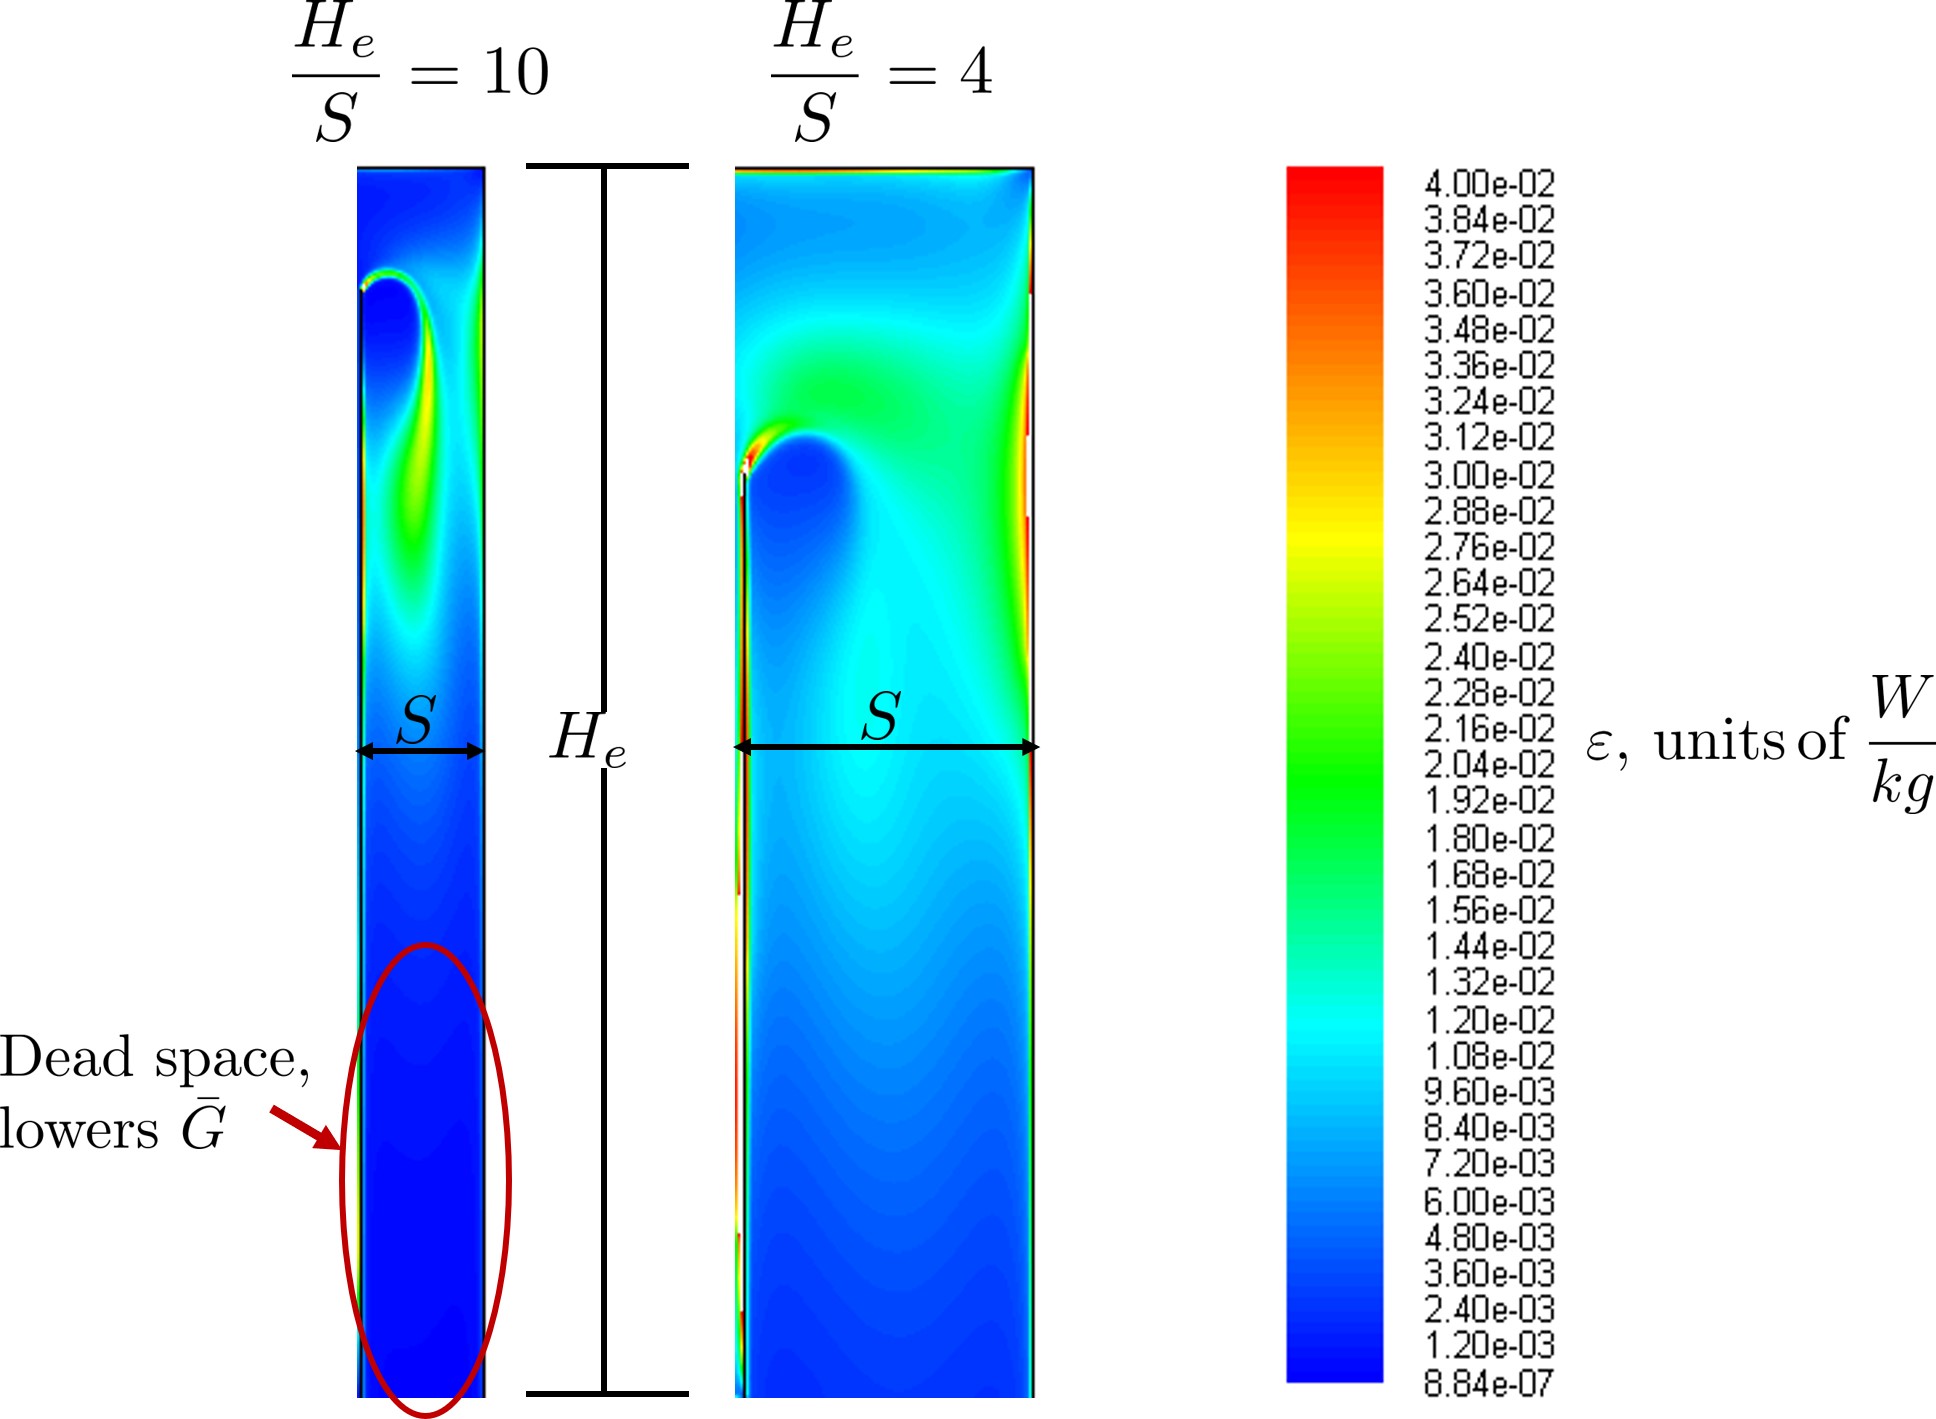
Figura 108 Relaciones \(\frac{H_e}{S}\) altas resultan en zonas floculadoras con bajos gradientes de velocidad que no contribuyen eficazmente.
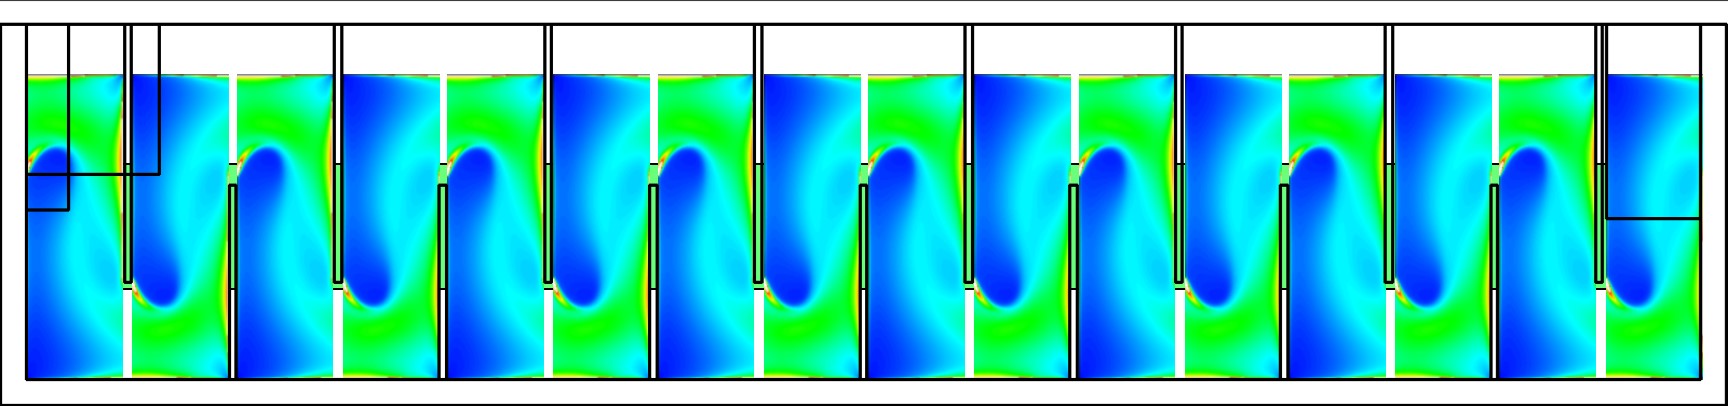
Figura 109 Cada curvatura crea una contracción del flujo y, cuando el flujo se expande, convierte la energía cinética en remolinos turbulentos y deformación del fluido. La deformación del fluido es lo que, en última instancia, genera colisiones entre partículas.
La relación \(\frac{H_e}{S}\) funcional más baja es \(\Pi_{H_eS_{min}}\) es una restricción importante para el diseño de floculadores que tienen flujo vertical entre deflectores porque establece la profundidad mínima del agua en el canal del floculador. El valor mínimo absoluto de \(\frac{H_e}{S}\) se establece por la geometría del flujo para asegurar que el agua no pueda fluir directamente a través del floculador sin ir de un lado a otro o subir y bajar alrededor de los deflectores. Este cortocircuito dependería del ancho de ranura, definido a continuación.
El ancho de ranura es la distancia entre el nivel del agua y la parte superior de un deflector superior (que es la misma distancia entre el suelo del floculador y la parte inferior de un deflector superior). Esta distancia se denomina ancho de ranura (Haarhoff 1998) DOI: 10.2166/aqua.1998.20») y se define por la relación de ancho de ranura, que describe el ancho de ranura en función del espaciado del deflector \(S\). El ancho de ranura se muestra en la siguiente imagen:
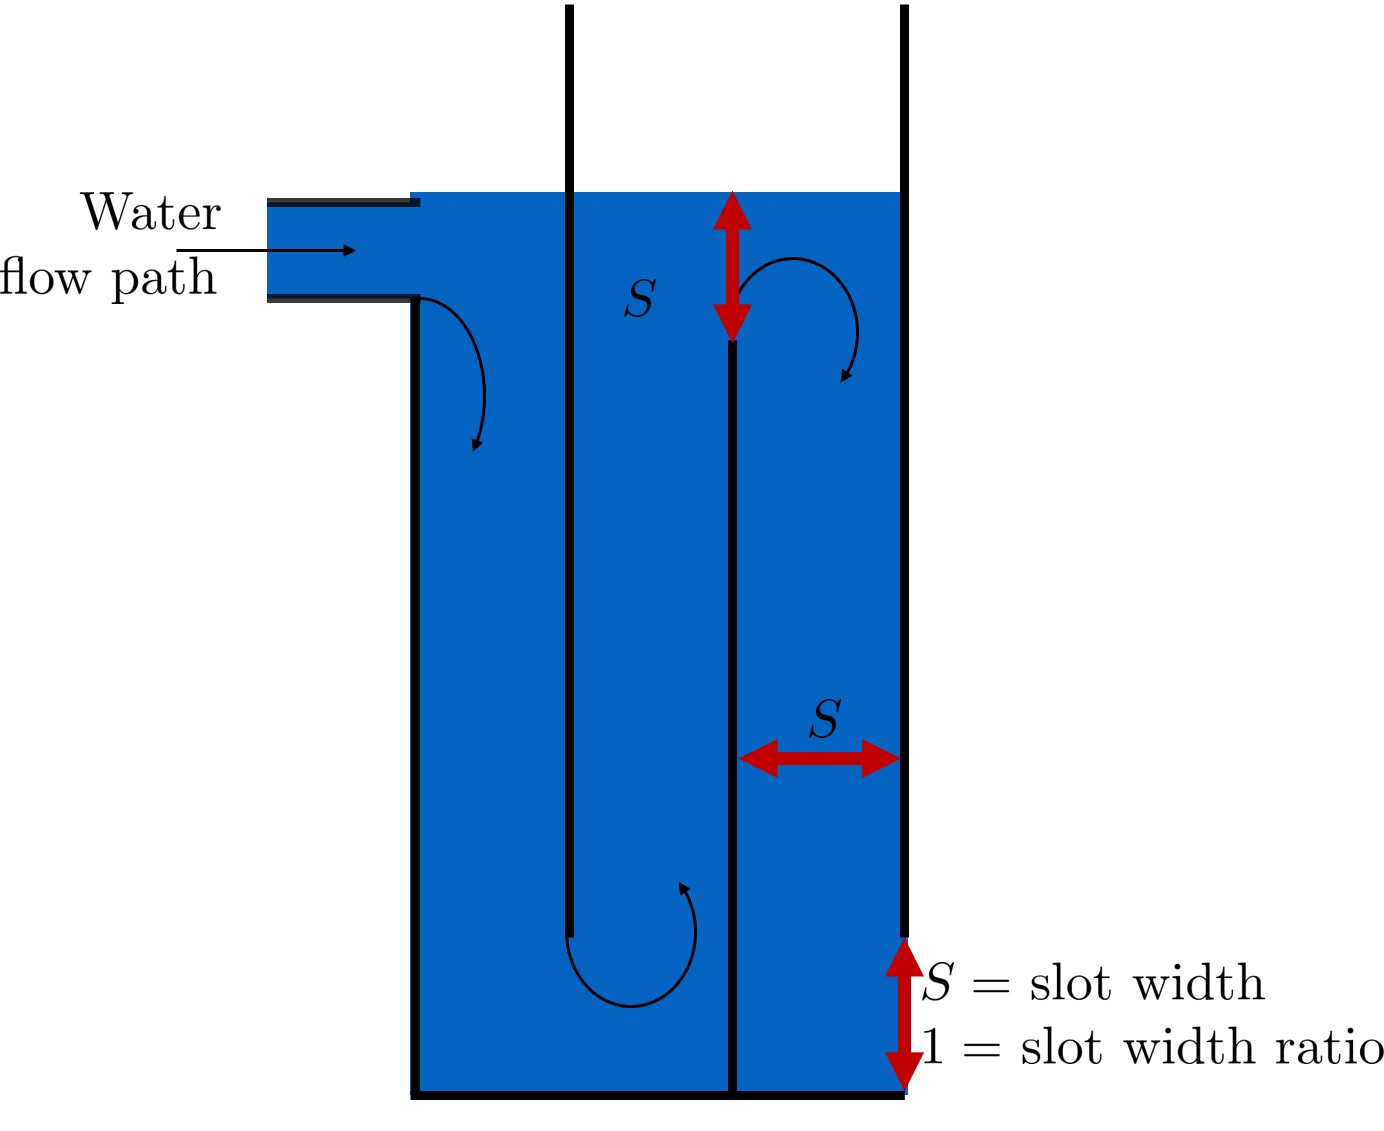
Figura 110 El espacio entre la parte inferior del deflector superior y el suelo del floculador se define como el ancho de ranura.
AguaClara utiliza una relación de ancho de ranura de 1 para sus floculadores. Este número ha sido objeto de mucha investigación sobre floculación hidráulica, y valores entre 1 y 1,5 son generalmente aceptados para floculadores hidráulicos. Consulta el siguiente artículo y el libro, respectivamente, para obtener más datos sobre las relaciones de ancho de ranura y otros parámetros de floculadores hidráulicos: [Haa98], [SO84]. Basamos nuestra relación de ancho de ranura de 1 en investigaciones realizadas por [HvdW01] sobre la optimización de parámetros de floculadores hidráulicos para maximizar la eficiencia de los floculadores.
El \(\Pi_{H_eS}\) mínimo permitido depende de la relación de ancho de ranura. Si \(\Pi_{H_eS}\) es menor del doble de la relación de ancho de ranura, el agua fluiría directamente a través del floculador sin tener que doblarse alrededor de los deflectores. Esto significa que el floculador no generaría casi ninguna pérdida de carga, y las partes superior e inferior del floculador serían en gran parte espacios muertos. Véase la siguiente imagen como ejemplo:
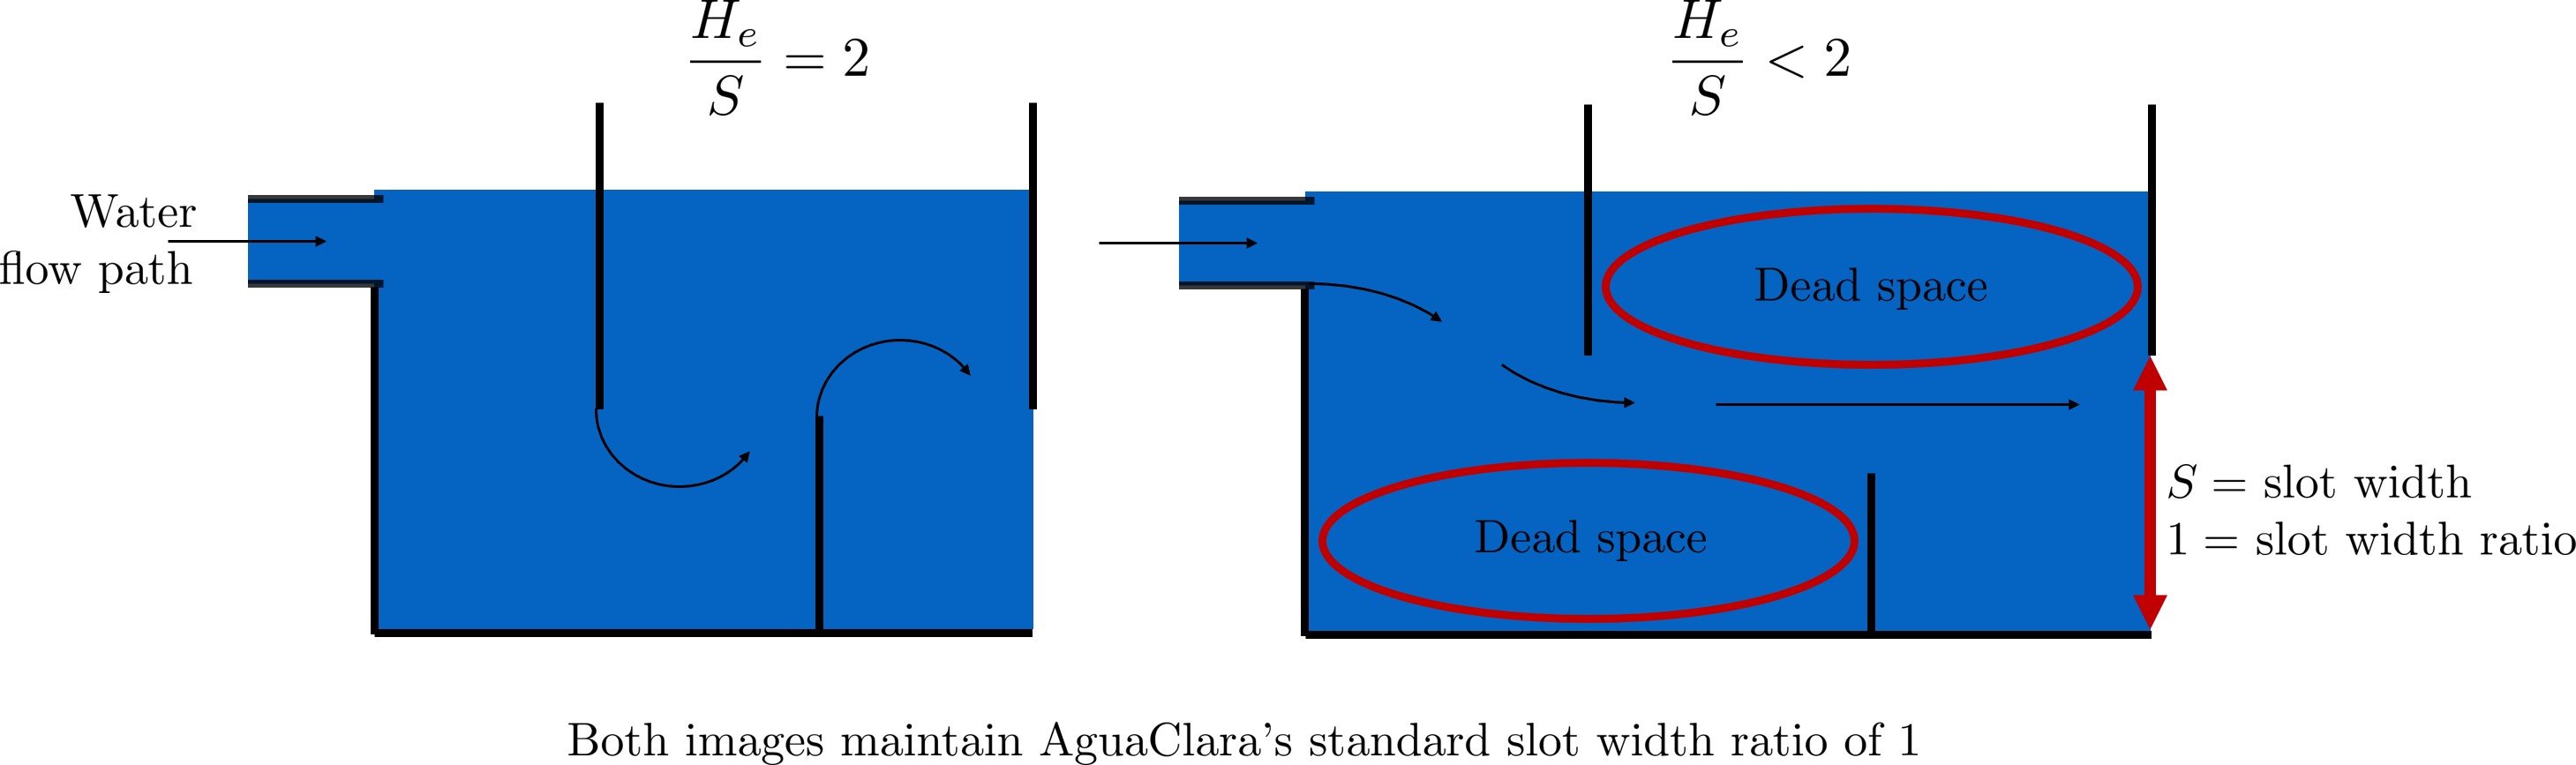
Figura 111 La relación mínima de \(\frac{H_e}{S}\) se establece por la necesidad de evitar cortocircuitos a través del floculador.
Por tanto, \(\Pi_{H_eS_{min}}\) debería ser al menos el doble de la relación de ancho de ranura, \(\Pi_{H_eS_{min}} = 2\). Históricamente, las plantas AguaClara se han diseñado usando \(\Pi_{H_eS_{min}} = 3\). Esto añade un factor de seguridad, asegurando que no se produzca un cortocircuito hidráulico a través del floculador y también permitiendo más espacio para que el flujo se expanda tras cada contracción.
Aunque este valor de \(\Pi_{H_eS}\) cumple con las restricciones geométricas, no es necesariamente el mejor diseño, ya que el flujo no se acerca a expandirse completamente entre contracciones. Esto resulta en un coeficiente de pérdida del deflector mucho más alto y un mayor nivel de incertidumbre sobre el valor exacto de ese coeficiente de pérdida. Por ello, recomendamos usar valores más altos de \(\Pi_{H_eS}\) cuando sea posible.
Geometría de floculadores
La geometría de los floculadores hidráulicos cambia bastante drásticamente a medida que el caudal aumenta de una fracción de L/s a miles de L/s. La transición de una geometría a otra depende de factores económicos, restricciones de fabricación y de la integración con el resto del diseño de la planta. Así, la transición de flujo entre cada una de las geometrías distintas evolucionará a medida que avanza la optimización del diseño. Los flujos entre 0,5 L/s y 20 L/s son gestionados eficientemente por un floculador de flujo vertical-horizontal, como se muestra en Figura 112.
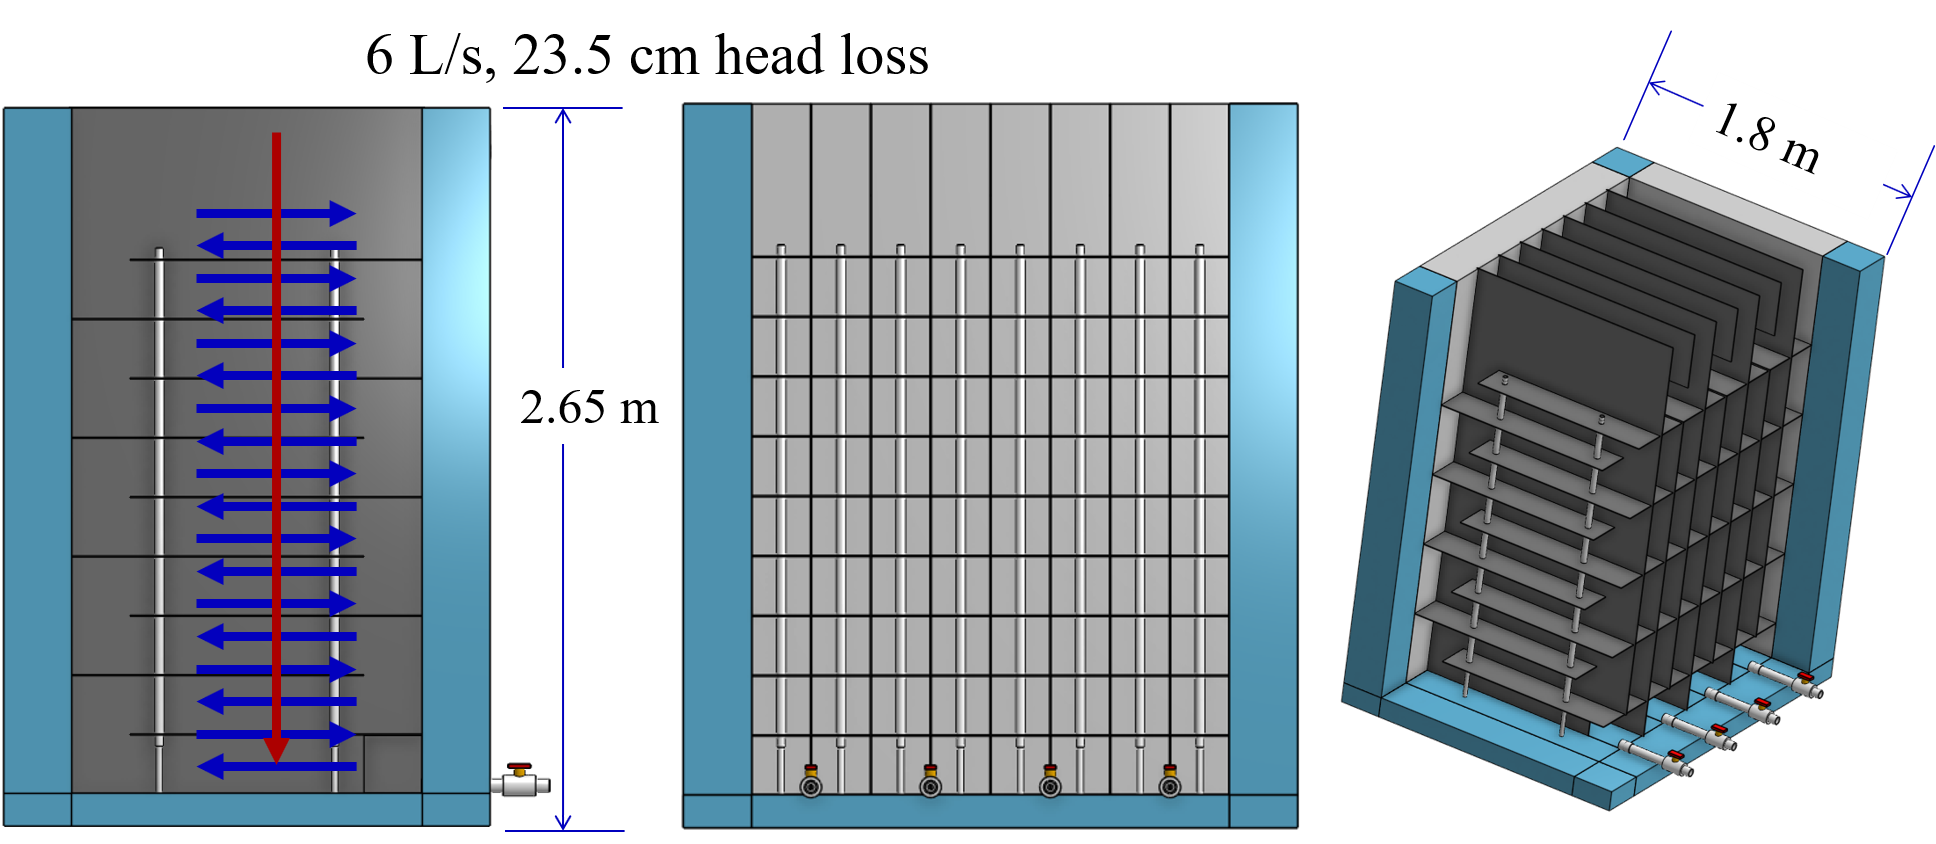
Figura 112 El floculador vertical-horizontal tiene flujo vertical en los canales y flujo horizontal entre deflectores. Este diseño es para 6 L/s con 23,5 cm de pérdida de carga.
A medida que aumentan los flujos, el espaciado entre los defletores se hace más grande y un floculador vertical-horizontal tendría que ser muy profundo para acomodar un número razonable de espacios de deflectores por canal. La geometría cambia a horizontal-vertical para flujos entre unos 20 y 200 L/s, como se muestra en Figura 113.
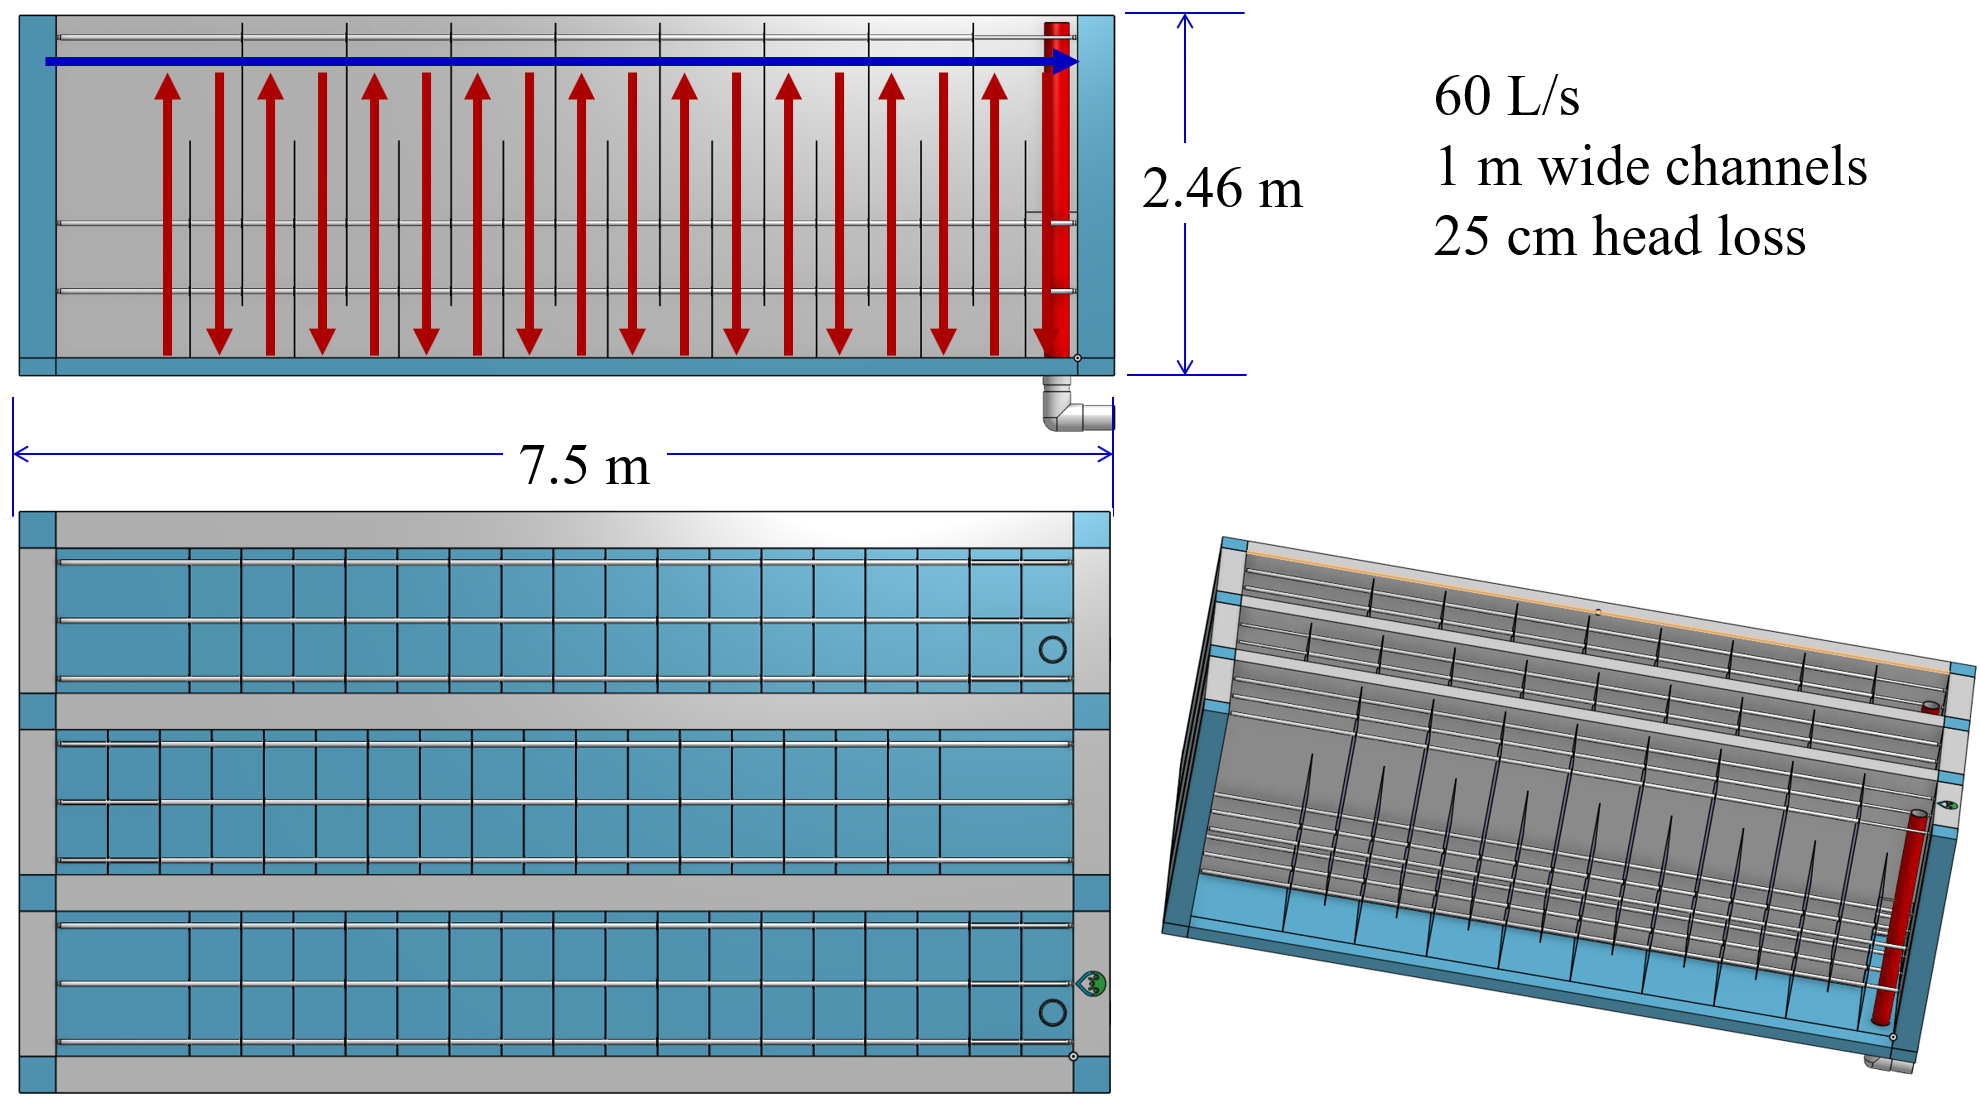
Figura 113 El floculador horizontal-vertical tiene flujo horizontal en los canales y flujo vertical entre deflectores. Este diseño es para 60 L/s con canales de 1 m de ancho y 25 cm de pérdida de carga.
A medida que el caudal supera los 200 L/s, la profundidad requerida para acomodar una relación H/S razonable superará la profundidad deseada (desde la perspectiva de construcción y mantenimiento) y el diseño óptimo cambiará a un floculador horizontal-horizontal como se muestra en Figura 114.
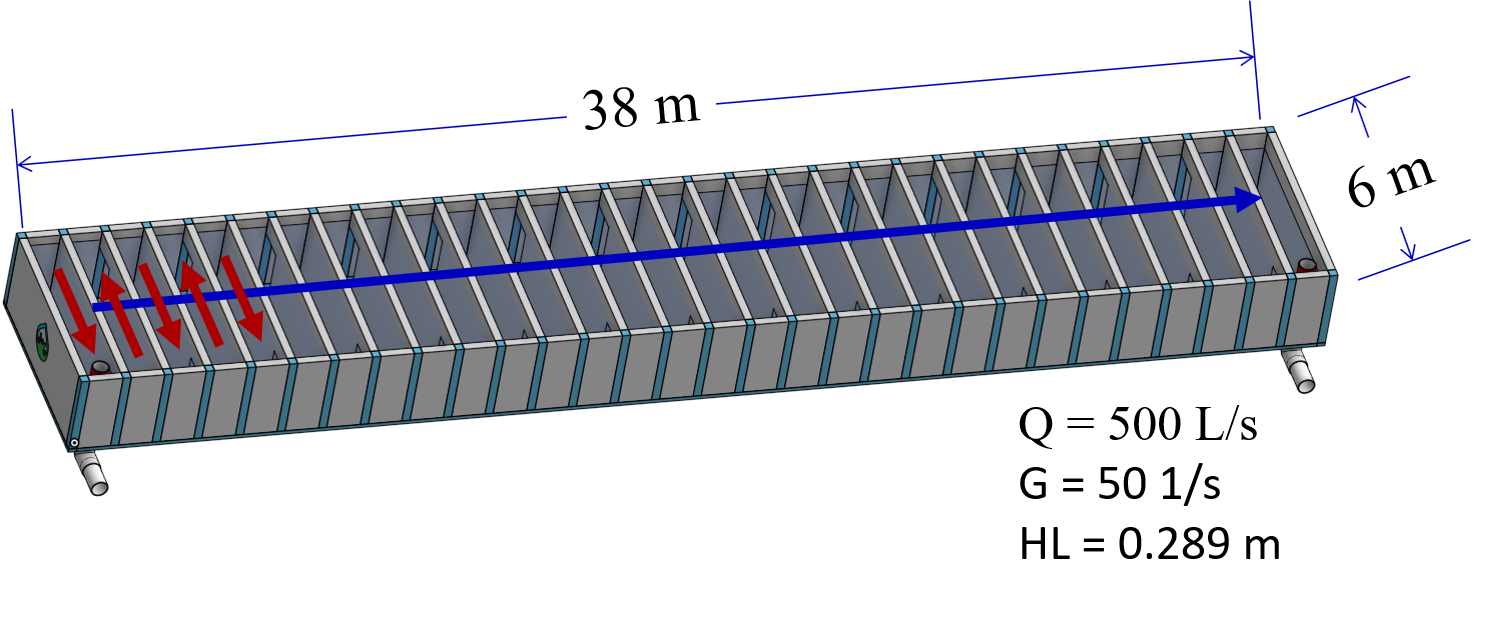
Figura 114 El floculador horizontal-vertical tiene flujo horizontal en los canales y flujo vertical entre deflectores. Este diseño es para un flujo de 500 L/s con 29 cm de pérdida de carga. Los canales tienen una profundidad de 2,6 m.