Control de flujo y derivaciones de medición
\(Q(t)\) para un tanque con válvula
Este documento contiene la derivación del flujo a través de un tanque con válvula a lo largo del tiempo, \(Q(t)\). Nuestra referencia será un hipoclorador simple, mostrado en la siguiente imagen. En la imagen, una solución de hipoclorito gotea lentamente y se mezcla con agua fuente de tubería, desinfectándola así. La válvula está casi cerrada para asegurarse de que la solución de hipoclorito gotea en lugar de fluir. Al final de este documento hay una imagen que muestra las variables en la ecuación final.
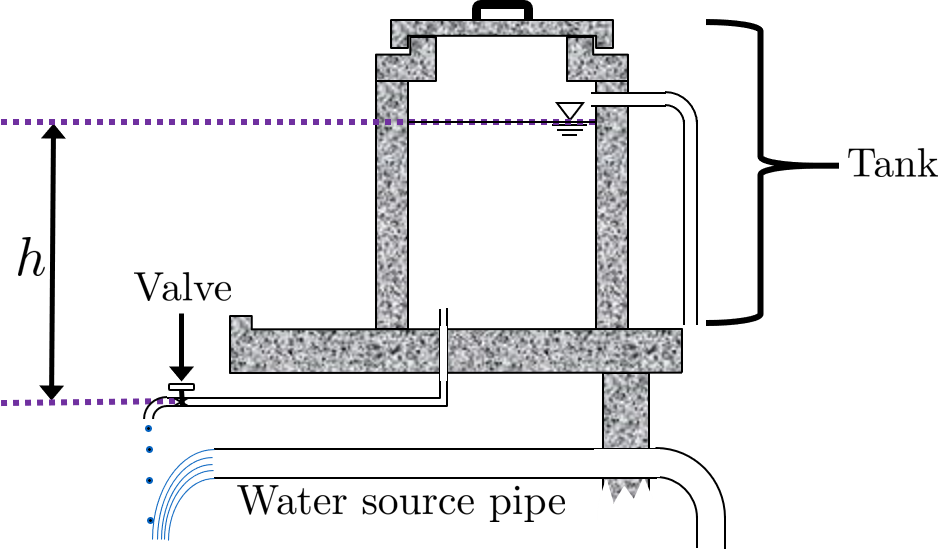
Figura 62 Esta es una configuración común para clorar agua antes de distribuirla a una comunidad cercana.
Esta derivación comienza encontrando dos ecuaciones para el flujo, \(Q\), a través del hipoclorador y igualándolas entre sí. Primero, la tasa de cambio del volumen de la solución de hipoclorito en el tanque es equivalente al flujo que sale del hipoclorador. Dado que el volumen de solución de hipoclorito en el tanque es igual al área de la sección transversal del tanque multiplicada por su altura, obtenemos la siguiente ecuación:
Nuestra otra ecuación para el caudal es la ecuación de pérdida de carga. Dado que las pérdidas mayores son insignificantes para un sistema de tubería corta y bajo caudal, solo necesitamos considerar pérdidas menores. La única pérdida menor real en este sistema ocurre en la válvula casi cerrada que gotea la solución de hipoclorito. Sin embargo, también usaremos el método de pérdida de carga. Por lo tanto, la carga motriz total del sistema \(h\) es igual a las pérdidas menores:
Ten en cuenta que esta es la segunda forma de la ecuación de pérdida menor tal como se describe en this derivation. Reorganizando la ecuación de pérdida menor para resolver \(Q\), se obtiene así:
Ahora podemos poner ambas ecuaciones para \(Q\) iguales entre sí y moverlas a un lado:
A partir de aquí, el cálculo y la sustitución por ecuaciones dominan la derivación. Separando las variables de la ecuación inmediatamente anterior, obtenemos la siguiente integral:
Lo que, al integrarse, da como resultado:
Y resuelto para \(\sqrt{h}\) rendimientos:
En este punto, los pasos y las sustituciones de ecuaciones pueden empezar a parecer poco intuitivos. No te preocupes si no entiendes por qué exactly está ocurriendo una sustitución en particular. Como hemos determinado antes que \(h_e = h\), nuestra ecuación anterior para \(\sqrt{h}\) también es una ecuación para \(\sqrt{h_e}\). Por tanto, volveremos a introducir la ecuación anterior en la ecuación de pérdida menor resuelta para \(Q\) desde arriba, \(Q = A_{Valve} \sqrt{\frac{2 h_e g}{\sum K}}\), para producir:
Ahora podemos centrarnos en eliminar las variables \(A_{Valve}\), \(\sum K\), y \(A_{tank}\). Usando de nuevo la ecuación de pérdida menor, podemos eliminar tanto \(A_{Valve}\) como \(\sum K\). Consideremos el estado inicial del sistema, cuando el hipoclorador está instalado y comienza a dejar caer sus primeras gotas de solución de hipoclorito en el agua. El caudal inicial \(Q_0\), y la diferencia de elevación entre el nivel del agua y la válvula, \(h_0\), pueden introducirse en la ecuación de pérdida menor, que luego puede resolverse para \(A_{Valve}\):
Introduciendo esta ecuación para \(A_{Valve}\) en la ecuación para \(Q\) justo arriba, obtenemos las siguientes dos ecuaciones, en las que la segunda ecuación es una versión simplificada de la primera:
Este siguiente paso eliminará \(A_{Tank}\). Sin embargo, requiere una manipulación ingeniosa que tiende a causar cierta confusión. Definiremos un nuevo parámetro, \(t_{Design}\), que representa el tiempo que tardaría en vaciar el depósito si el caudal inicial a través de la válvula, \(Q_0\), se mantiene constante en el tiempo. Por supuesto, el flujo \(Q\) a través de la válvula no se mantiene constante en el tiempo, por lo que existe este documento de derivación. Pero imaginar este parámetro hipotético \(t_{Design}\) nos permite formar la siguiente ecuación:
Esta ecuación describe el drenaje de toda la solución de hipoclorito del tanque. El volumen de la solución, \(A_{Tank} h_{Tank}\), se drena en \(t_{Design}\). Reordenada, la ecuación se convierte en:
Aquí reside otra fuente común de confusión. \(h_{Tank}\) no es lo mismo que \(h_{0}\). \(h_{Tank}\) es la altura de nivel del agua en el depósito en referencia al fondo del tanque. \(h_{0}\) es el nivel del agua en el depósito en referencia a la válvula. Por lo tanto, \(h_{0} \geq h_{Tank}\) es cierto si la válvula está situada en o por debajo del fondo del tanque. Si el depósito está elevado mucho por encima de la válvula, entonces el \(h_{0} > > h_{Tank}\). Si la válvula está a la misma elevación que el fondo del tanque, entonces \(h_{0} = h_{Tank}\). Por favor, consulte la siguiente imagen para aclarar \(h_{0}\) y \(h_{Tank}\). También hay que notar que tanto \(h_{Tank}\) como \(h_{0}\) no son variables, son constantes definidas por el estado inicial del hipoclorador, cuando la solución comienza a fluir.
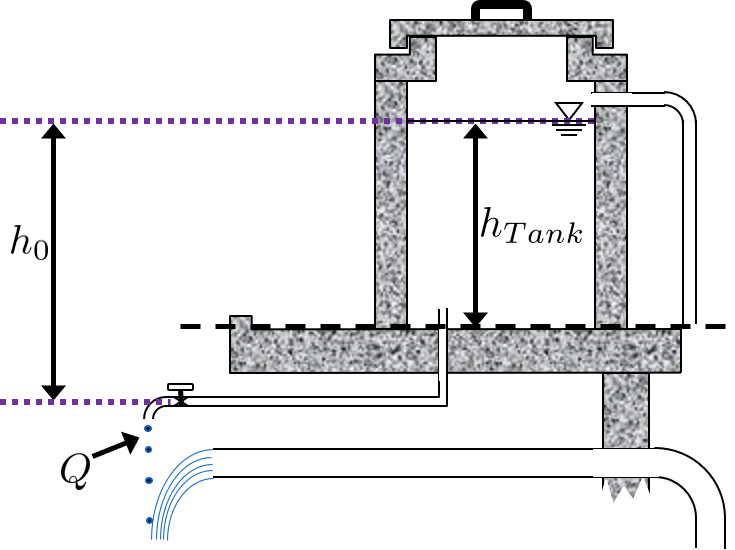
Figura 63 \(Q_0 =\) caudal inicial de solución de hipoclorito en el tiempo \(t = 0\) \(t_{Design} =\) tiempo que tardaría en vaciar el tanque si el flujo se mantenía constante en \(Q_0\)
Finalmente, nuestra equivalencia fabricada, \(\frac{Q_0}{A_{Tank}} = \frac{h_{Tank}}{t_{Design}}\) puede conectarse en \(\frac{Q}{Q_0} = 1 - \frac{t Q_0}{2 A_{Tank} h_0}\) para crear la ecuación altamente útil para caudal en función del tiempo para un hipoclorador por goteo:
Que puede reorganizarse ligeramente para dar como resultado:
«¿En qué se diferencia este escenario de “tanque con válvula” del “agujero en un cubo”?» podrían preguntarse algunos. Si te interesa, puedes hacer la derivación por tu cuenta usando la ecuación del orificio en lugar de la ecuación de pérdida menor para el primer paso. Si lo haces, verás que la ecuación sigue siendo casi la misma, la única diferencia es que el término \(\frac{h_{Tank}}{h_0}\) se desvanece para un orificio, como \(h_{Tank} = h_0\). La gran diferencia en los sistemas radica en la flexibilidad de tener una válvula. Se puede apretar o aflojar para cambiar el caudal, mientras que cambiar el tamaño de un orificio varias veces seguidas no es recomendable y suele ser irreversible.
\(D(t)\) y \(t(D)\) para la ecuación de drenaje del tanque
Este documento contiene la derivación de \(D_{Pipe}\), que es el diámetro de tubería necesario para instalar en un sistema de drenaje y así vaciar completamente un depósito en el tiempo \(t_{Drain}\).
Primero, es necesario entender cómo funcionan los desagües de los depósitos AguaClara y cómo son físicamente. Muchos tanques, incluyendo el floculador y el tanque de entrada, tienen un agujero en el fondo equipado con acoplamientos para tuberías. Durante operación normal, estos acoplamientos tienen niples de tubería, y los niples son lo suficientemente altos como para superar el nivel del agua del depósito y no permitir que el agua fluya hacia el desagüe. Cuando se retira el niple de la tubería, el agua comienza a salir del desagüe, como indica la imagen de abajo. El tubo de desagüe consta de tubería y un codo, como se muestra en la imagen.
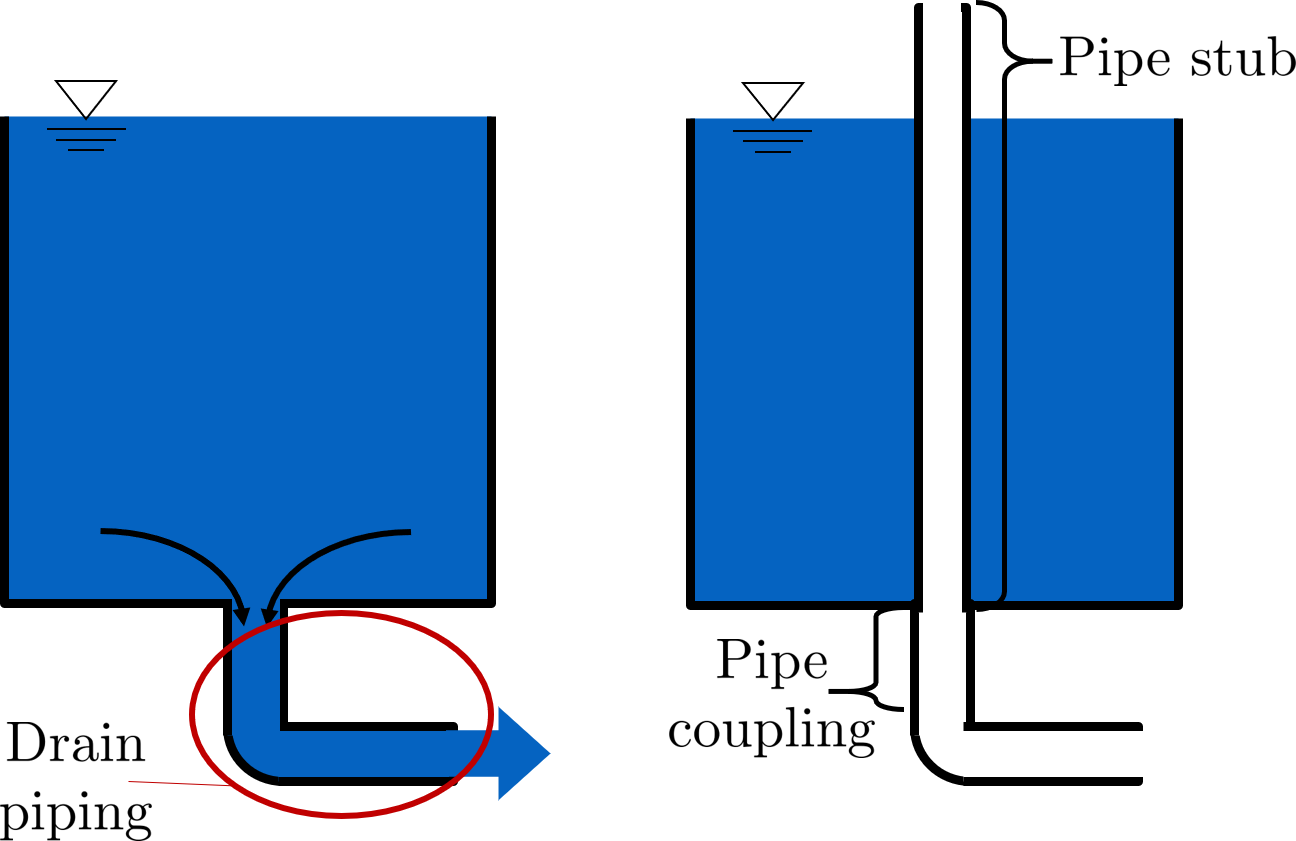
Figura 64 Esta es la alternativa de AguaClara a tener válvulas.
Mientras que los clarificadores AguaClara utilizan válvulas en lugar de tubería para iniciar el proceso de drenaje, el sistema real de tuberías de drenaje es el mismo: tubería y codo. La ecuación que pronto se derivará se aplica tanto al tubo de tubería como a los drenajes de válvulas.
Comenzaremos la derivación a partir de la siguiente ecuación, que se encuentra en un paso intermedio desde el “\(Q(t)\) Q(t) para un tanque con válvula.” Aunque este sistema no tiene válvula, tiene otras fuentes de pérdida menor y, por tanto, la ecuación sigue siendo válida.
Necesitamos hacer algunos ajustes en esta ecuación antes de continuar, para que sea aplicable a este nuevo escenario de sistema de drenaje. Primero, queremos asumir que el depósito ha vaciado completamente. Así, \(t = t_{Drain}\) y \(h = 0\). A continuación, recordamos que el desagüe del tanque no es realmente una válvula, sino solo tubería y un codo, así que \(A_{Valve} = A_{Pipe}\). Además, puede haber múltiples puntos de pérdida menor en el sistema de drenaje: la entrada del depósito a la tubería de drenaje, el codo y, potencialmente, la salida del agua por la tubería de drenaje. Al considerar un clarificador, la válvula abierta necesaria para iniciar el drenaje también tiene una pérdida menor asociada. Por lo tanto, es necesario sustituir \(\sum K\) por \(K\) Con estas sustituciones, la ecuación se convierte en:
Ahora, con el conocimiento de que \(A_{Pipe} = \frac{\pi D_{Pipe}^2}{4}\) y reorganizando para resolver \(D_{Pipe}\), obtenemos la siguiente ecuación:
Para obtener la ecuación en términos de parámetros de tanque fácilmente medibles, sustituimos \(L_{Tank} W_{Tank}\) por \(A_{Tank}\). Para mantener la consistencia en los nombres de variables, sustituimos \(H_{Tank}\) por \(h_0\).
Nota
Al decir que \(h_0 = H_{Tank}\), asumimos que el desagüe de la tubería está a la misma altitud que el fondo del tanque. El desagüe de la tubería está en realidad un poco más bajo que el fondo del tanque, pero eso haría que el depósito drene más rápido que \(t_{Drain}\), que es lo preferido. Por lo tanto, estamos diseñando un pequeño factor de seguridad cuando decimos que \(h_0 = H_{Tank}\).
Finalmente, llegamos a la ecuación para el tamaño de las tuberías de drenaje:
También podemos reorganizar fácilmente para encontrar el tiempo necesario para vaciar un depósito dado un diámetro de drenaje:
De modo que las variables sean como aparecen en la imagen de abajo.
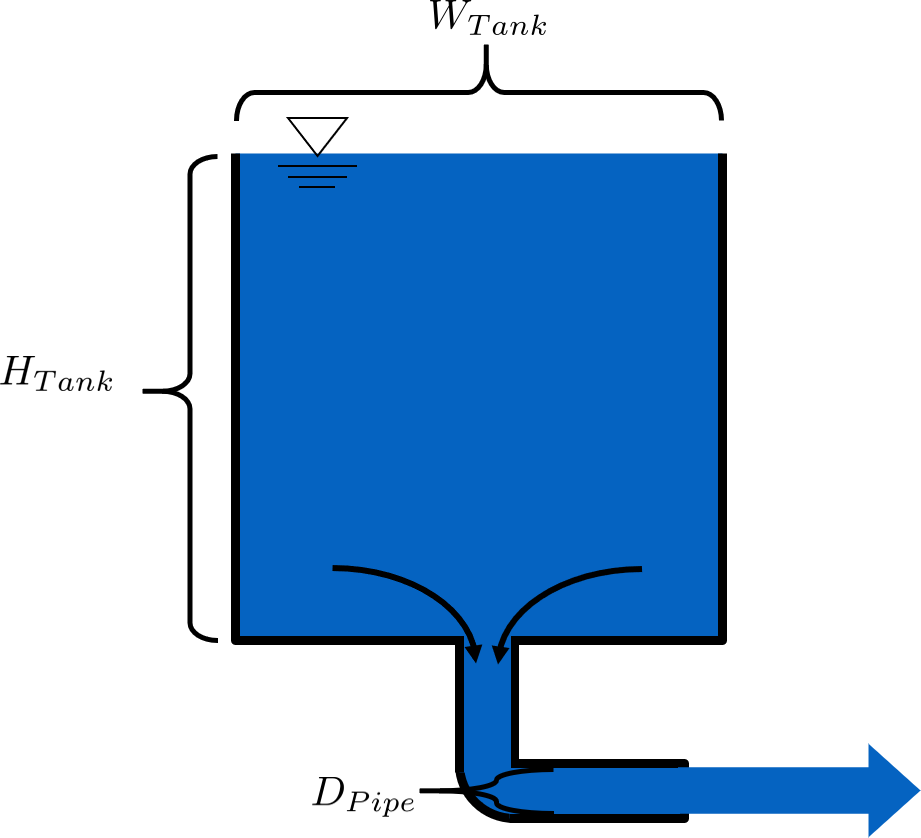
Figura 65 \(L_{Tank}\) es la longitud del depósito que recorre la página. \(K\) es el coeficiente de pérdida menor agregado del sistema de drenaje.
Viscosidad cinemática de los coagulantes
Las plantas de AguaClara utilizan actualmente soluciones de sulfato de aluminio o PACl (cloruro de polialuminio) preparadas a partir de productos químicos granulares. La viscosidad de las soluciones creadas a partir de sulfato de aluminio granular y PACl se midió usando un viscosímetro vibro SV-10. Los resultados se muestran a continuación. Espacio de trabajo de Colab que representa la viscosidad del sulfato de aluminio y el PACl.
Las ecuaciones para las viscosidades cinemáticas de los dos coagulantes preparados a partir de gránulos se muestran a continuación.
Este análisis es incompleto en el sentido de que no conocemos la concentración de aluminio de estas soluciones coagulantes.
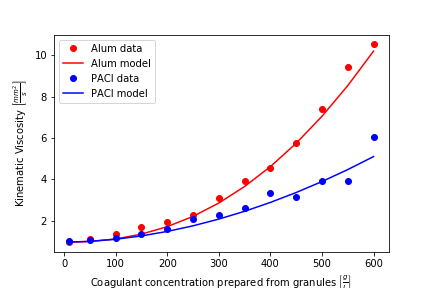
Figura 66 La viscosidad de las soluciones preparadas a partir de sulfato de aluminio granular y cloruro de polialuminio. La concentración es la masa de gránulos por volumen de solución.
Notas:
Nada en la vida es perfecto, y el CDC no es una excepción. Tiene algunas causas de inexactitud que van más allá de las pérdidas menores distintas de cero:
Las válvulas de flotador no son perfectas. Aún habrá pequeñas fluctuaciones en el nivel de fluido en el CHT, lo que resultará en una dosificación imperfecta.
La tensión superficial puede resistir el flujo de productos químicos desde el tubo dosificador hacia el tubo de gota durante bajos caudos. Dado que el diseño CDC no tiene en cuenta la tensión superficial, esto es una posible fuente de error.
La palanca y todo lo que está conectado a ella no son ingrávidos. Cambiar la dosis de coagulante o cloro implica mover el deslizador a lo largo de la palanca. Como el deslizador y los tubos conectados a él (tubo de caída, tubo dosificador) tienen masa, mover el deslizador cambia el par de la palanca. Esto implica que la profundidad a la que el flotador está sumergido cambia, lo que afecta a \(\Delta h\) del sistema. Esto se puede solucionar aumentando al máximo el diámetro del flotador, lo que hace que estas fluctuaciones sean pequeñas. Este problema no se puede evitar del todo.
Ecuaciones de diseño para el controlador lineal de dosis química (CDC)
Este documento incluirá las derivaciones de ecuaciones necesarias para diseñar un sistema CDC. La restricción más importante en este proceso de diseño es mantener la linealidad entre la \(h\) de altura y el flujo \(Q\), que es el propósito principal del CDC. Recuerda que las pérdidas mayores bajo flujo laminar escalan con \(Q\) y las menores escalan con \(Q^2\) Dado que es imposible eliminar por completo las pérdidas menores del sistema, simplemente intentaremos hacer que las pérdidas menores sean muy pequeñas en comparación con las mayores. El CDC hace esto incluyendo “tubos/los dosificadores”, que son tubos largos y rectos diseñados para generar muchas pérdidas mayores. Puede haber un tubo o varios, dependiendo de las condiciones de diseño.
Usaremos el “truco de la pérdida de carga “ que se introdujo en la sección de Revisión de Fluidos. Por lo tanto, la diferencia de elevación entre el nivel del agua en el tanque de carga constante (CHT) y el extremo del tubo conectado al deslizador, \(\Delta h\), es igual a la pérdida de carga entre los dos puntos, \(h_L\). Así, \(\Delta h = h_L = h_e + h_f\).
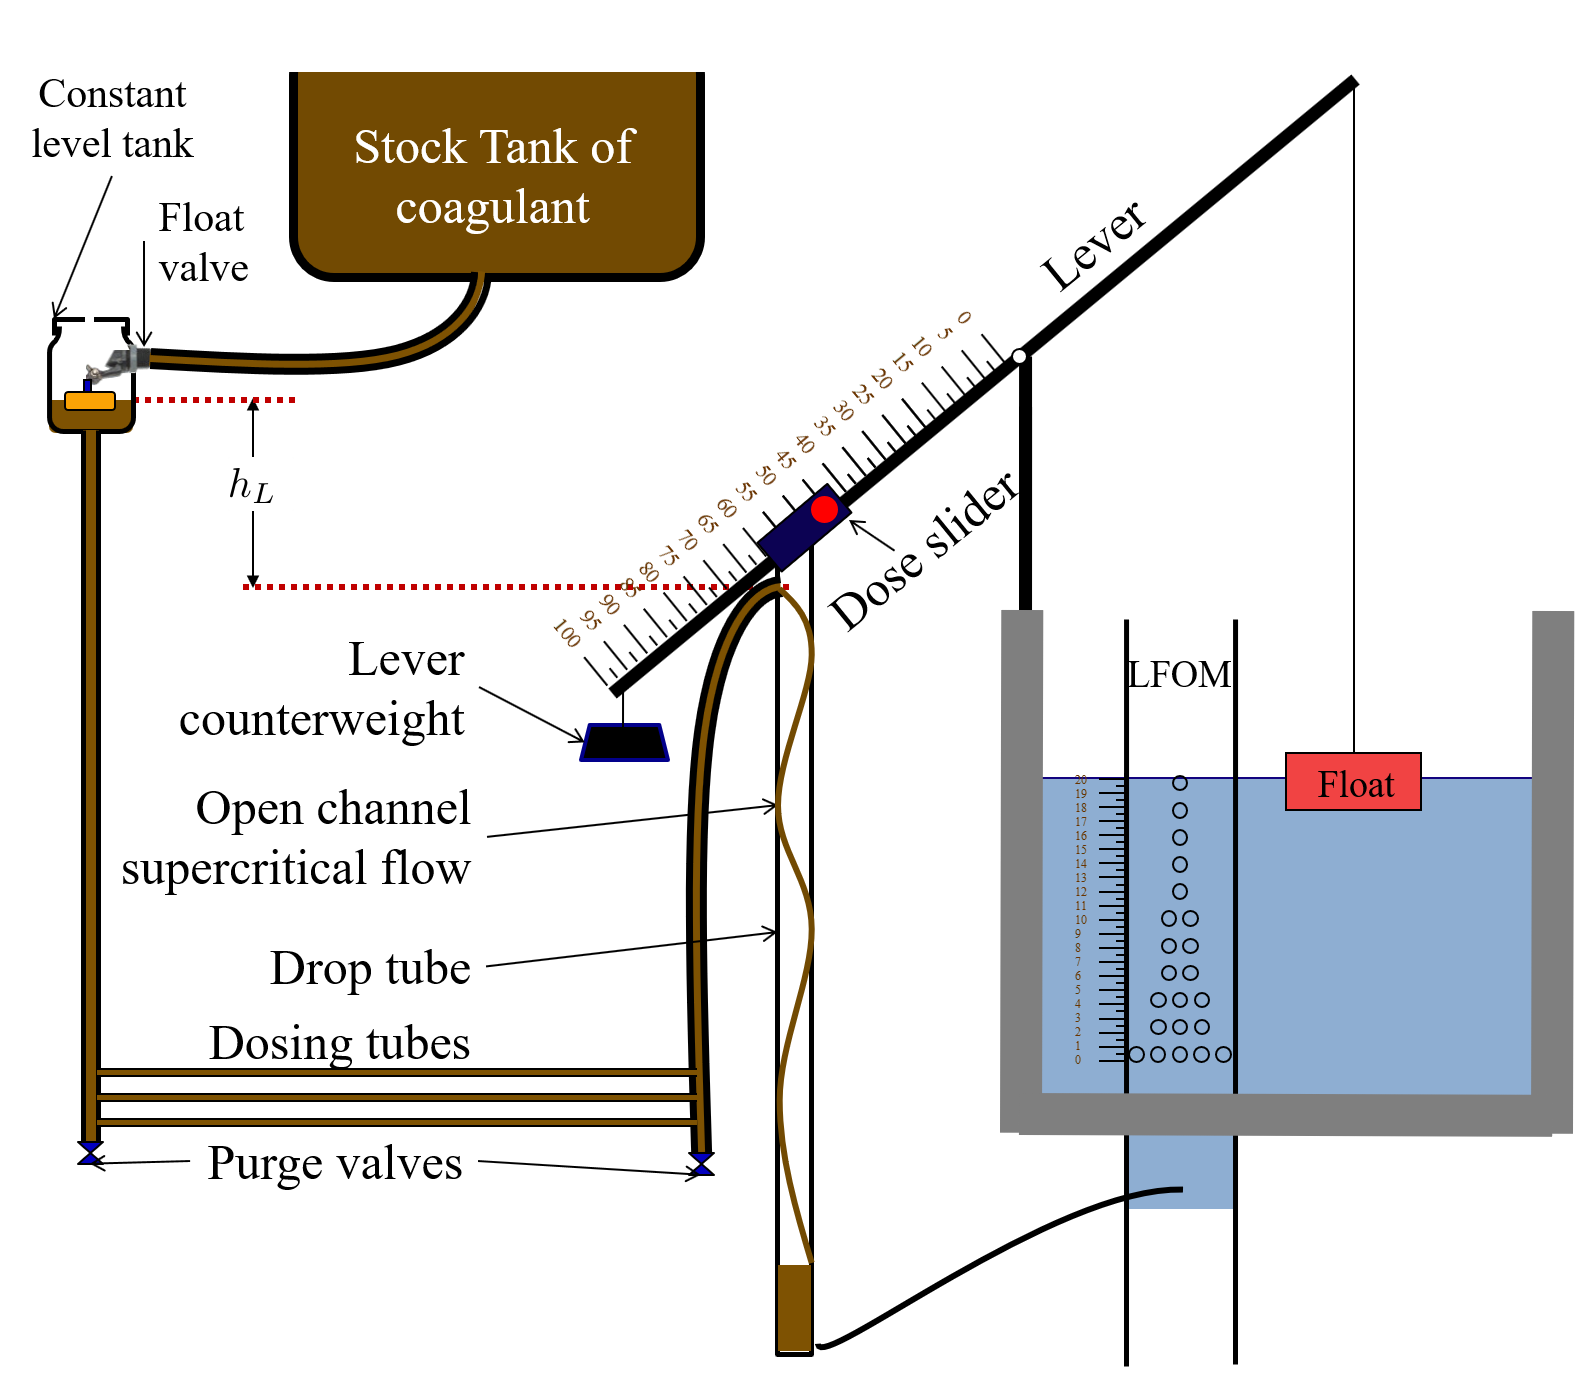
Figura 67 Representación visual de los CDC.
Importante
Al diseñar el CDC, hay algunos parámetros que se seleccionan y establecen inicialmente antes de aplicar cualquier ecuación. Estos parámetros son:
\(D\) = diámetro del tubo. Solo se fabrican ciertos diámetros de tubería (como \(\frac{x}{16}\) pulgadas), por lo que inicialmente se establece un conjunto de diámetros de tubo disponibles.
\(\sum K\) = suma de los coeficientes de pérdida menor para todo el sistema. Esto también se establece inicialmente, normalmente es 2.
\(h_{L_{max}}\) = diferencia máxima de elevación entre el nivel del agua CHT y la salida de la solución. Este parámetro suele ser de 20 cm.
Comenzamos definiendo la pérdida de carga a través del sistema \(h_L\), lo que equivale a definir la cabeza de conducción \(\Delta h\). Las pérdidas mayores se codificarán en rojo.
Nota
Se utiliza “tubo(s)” porque puede haber 1 o más tubos de dosificación dependiendo del diseño particular.
Las pérdidas menores son equivalentes a:
Por lo tanto, la pérdida de carga total es función del flujo, y se muestra en la siguiente ecuación.
El azul se usará para referenciar la pérdida de carga real a partir de ahora. Esta es la misma ecuación que la anterior.
Esta ecuación no es lineal respecto al flujo. Podemos hacerla lineal convirtiendo la variable \(Q\) en el término \(\frac{8Q}{g \pi ^2 D^4} \sum{K}\) en una constante. Para ello, elegimos un caudal máximo de coagulante/cloro a través del controlador de dosis, \(Q_{max}\), y lo colocamos en el término en lugar de \(Q\). El término se convierte en \(\frac{8Q_{max}}{g \pi ^2 D^4} \sum{K}\), y nuestro modelo linealizado de pérdida de carga, codificado como verde, se convierte en:
Aquí tienes un gráfico de las tres ecuaciones de colores anteriores. Nuestro objetivo es minimizar las pequeñas pérdidas en el sistema; acercar las curvas roja y azul lo más posible a la verde.
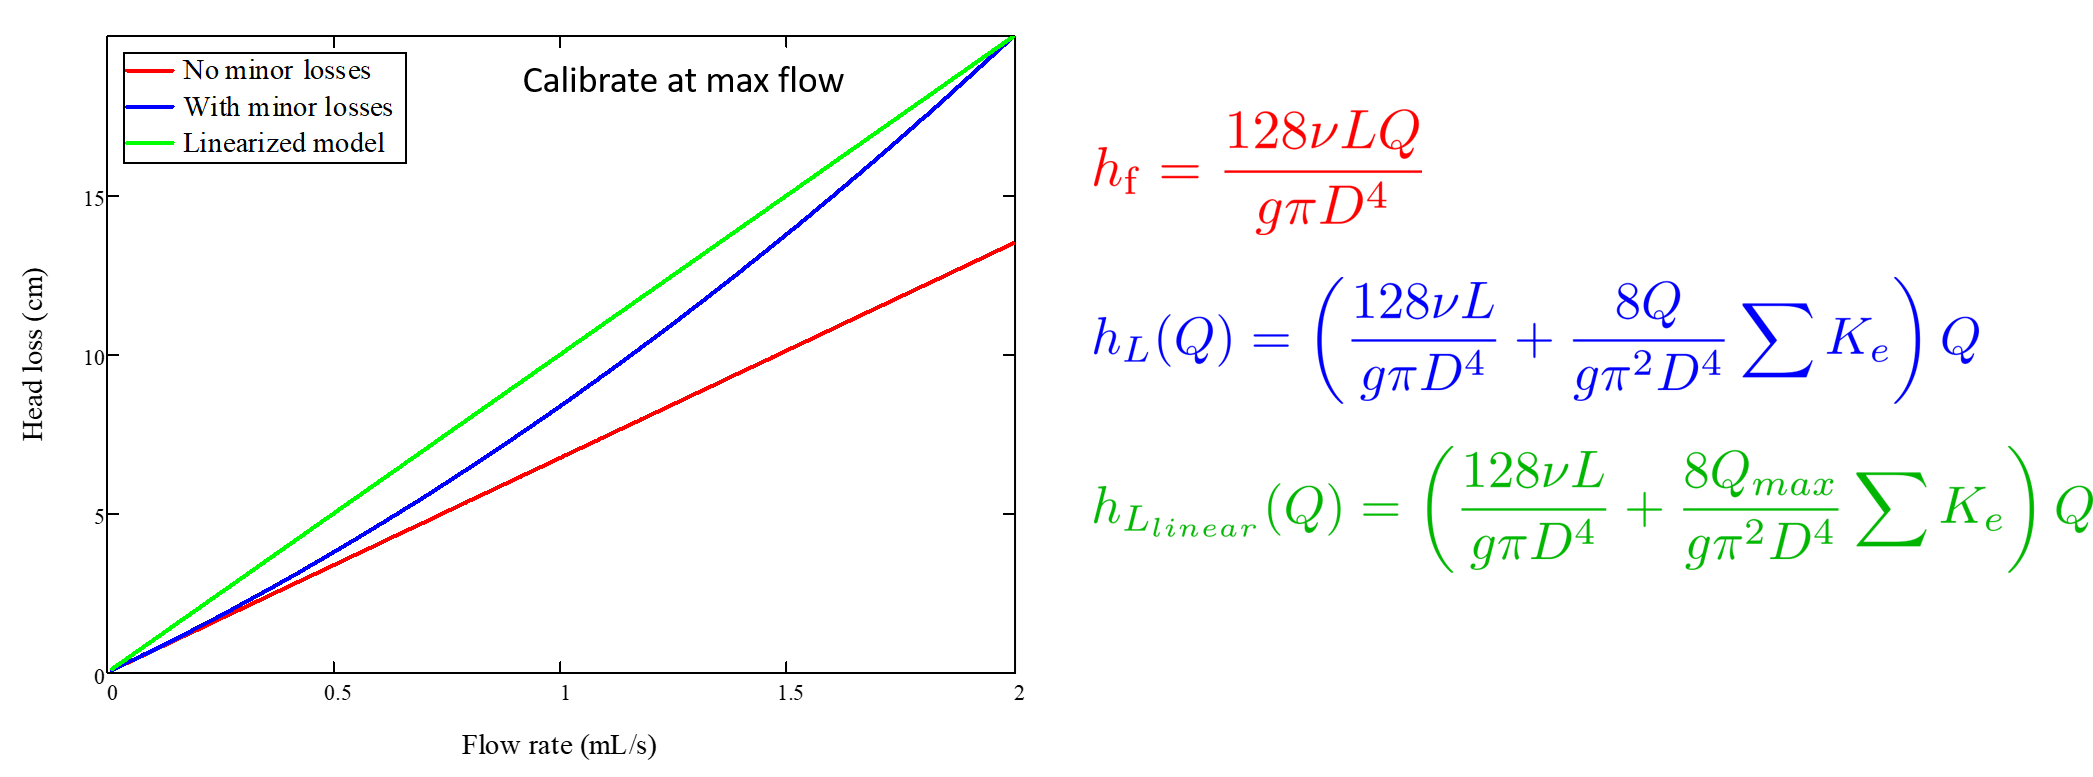
Figura 68 MathCAD generó un gráfico para el análisis de errores de linealidad. PENDIENTE: haz esto en python
Diseño para la restricción de error
Importante
El primer paso en el diseño es asegurarse de que las pérdidas mayores superen con creces las pérdidas menores. Esto dará lugar a una ecuación para la velocidad máxima que puede pasar por el(los) tubo(s) dosificador(es), \({\bar v_{max} }\).
Las pérdidas menores nunca serán 0, así que ¿cuánto error en nuestra linealidad estamos dispuestos a aceptar? Definamos un nuevo parámetro, \(\Pi_{Error}\), como la cantidad máxima de error que estamos dispuestos a aceptar. Estamos de acuerdo con un error del 10% o menos, así que \(\Pi_{Error} = 0.1\).
Ahora insertamos \(\color{blue}{ h_L(Q) }\) y \(\color{green}{ h_{L_{linear}} }\) de nuevo en la ecuación para \(1 - \Pi_{Error}\) y tomamos el límite como \(Q \rightarrow 0\), ya que es cuando la diferencia relativa entre la pérdida de carga real y nuestro modelo lineal para pérdida de carga es mayor.
Los siguientes pasos son reordenamientos algebraicos para resolver \(L\). Este \(L\) describe la longitud mínima del tubo de dosificación necesaria para cumplir nuestra restricción de error en el flujo máximo. Por tanto, lo denominaremos \(L_{min, \, \Pi_{Error}}\).
Desafortunadamente, tanto \(L_{min, \, \Pi_{Error}}\) como \(Q_{max}\) son incógnitas. Podemos introducir esta ecuación para \(L_{min, \, \Pi_{Error}}\) de nuevo en la ecuación pérdida de carga al flujo máximo, que es \(h_{L_{max}} = \left(\frac{128\nu L Q_{max}}{g \pi D^4} + \frac{8Q_{max}^2}{g \pi ^2 D^4} \sum{K} \right)\), y reorganizar para que \(Q_{max}\) obtenga:
Ver también
Función en aguaclara cdc.max_linear_flow(Diam, HeadlossCDC, Ratio_Error, KMinor) Devuelve el flujo máximo \(Q_{max}\) que puede pasar por un tubo dosificador, asegurando que la linealidad entre pérdida de carga y flujo se conserve.
A partir de esta ecuación para \(Q_{max}\), podemos llegar a nuestra primera ecuación de diseño, \({\bar v_{max}}\) usando la ecuación de continuidad \(\bar v_{max} = \frac{Q_{max}}{\frac{\pi D^2}{4}}\)
Diseñando para pérdida de carga
Importante
El segundo paso en el diseño es asegurarse de que la pérdida de carga máximo corresponda al flujo máximo de productos químicos. Esto dará lugar a una ecuación para la longitud del(los) tubo(s) dosificador(es), \({L_{min}\).
Anteriormente derivamos una ecuación para la longitud mínima del(los) tubo(s) dosificador(es), \(L_{min, \, \Pi_{Error}}\), que era la longitud mínima necesaria para asegurar que se cumpliera nuestra restricción de linealidad. Esta ecuación se muestra de nuevo a continuación, en rojo:
Sin embargo, esta ecuación no tiene en cuenta cómo se alcanza la cantidad adecuada de pérdida de carga. Si usáramos esta ecuación para diseñar los tubos de dosificación, podríamos no obtener el caudal adecuado \(Q_{max}\) con la pérdida de carga máxima \(h_{L{max}}\). Por eso necesitamos comprobar que obtenemos la pérdida de carga deseada.
Primero, consideremos la pérdida de carga en el flujo máximo que se utilizó para obtener la ecuación para \(Q_{max}\):
Ahora que conocemos todos los parámetros de esta ecuación excepto \(L\), podemos resolver la ecuación para \(L\). Este es el tubo más corto que genera la pérdida de carga requerida, \(h_{L_{max}}\).
Ver también
Función en aguaclara: cdc._length_cdc_tube_array(FlowPlant, ConcDoseMax, ConcStock, DiamTubeAvail, HeadlossCDC, temp, en_chem, KMinor) Devuelve \(L_{min}\) y toma el caudal de diseño de la planta como entrada de caudal.
Ver también
Función en aguaclara: cdc._len_tube(Flow, Diam, HeadLoss, conc_chem, temp, en_chem, KMinor) Devuelve \(L_{min}\) y toma el caudal máximo a través de los tubos de dosificación como entrada de caudal.
Si reduces el caudal máximo \(Q_{max}\) y mantienes \(h_{L_{max}}\) constante, \(\color{green}{L_{min, \, head loss}}\) se vuelve mayor. Esto significa que un sistema CDC para una planta de 40 \(\frac{L}{s}\) debe ser diferente al de una planta de 20 \(\frac{L}{s}\). Si queremos mantener el mismo pérdida de carga al máximo caudal en ambas plantas, entonces el(los) tubo(s) dosificador(es) tendrán que ser mucho más largos para la planta 20 \(\frac{L}{s}\).
Para visualizar la diferencia entre \(\color{red}{ L_{min, \, \Pi_{Error}}}\) y \(\color{green}{ L_{min, \, head loss}}\), véase el siguiente gráfico. \(\color{green}{ L_{min, \, head loss}}\) es discontinuo porque recibe el diámetro más pequeño permitido del tubo como entrada. A medida que el químico caudal a través del(los) tubo(s) dosificador(es) disminuye, el diámetro del tubo dosificador también disminuye. Cada vez que ves un salto en los puntos verdes, eso significa que el diámetro del tubo ha cambiado.
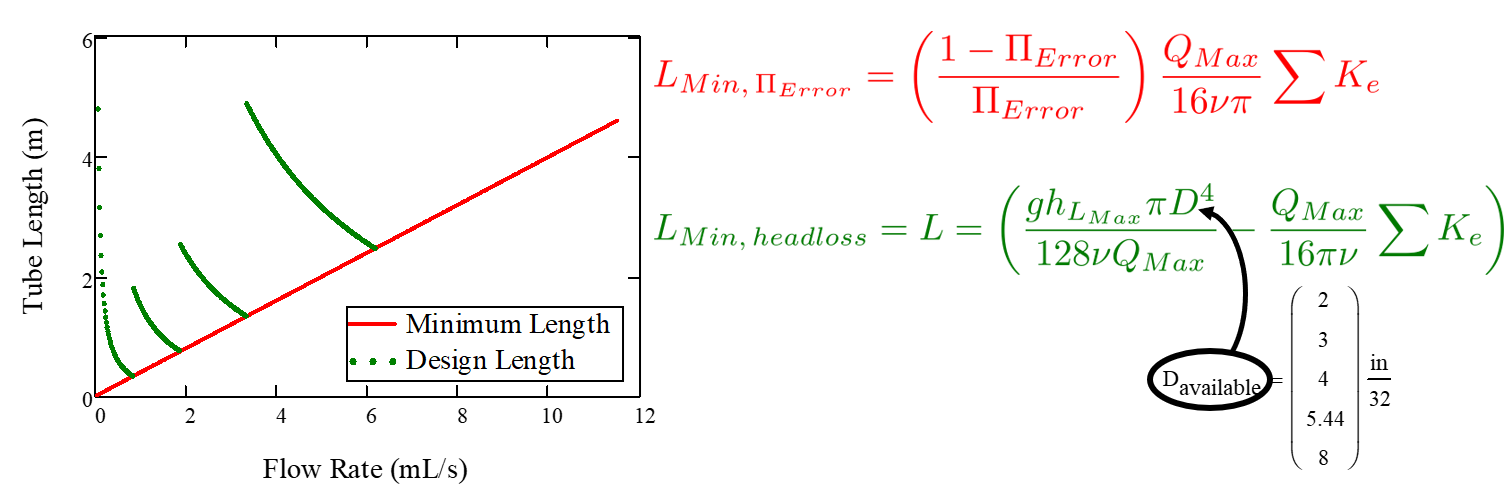
Figura 69 Modelado de longitud CDC en MathCAD.
Como puedes ver, la restricción de pérdida de carga es más limitante que la restricción de linealidad al diseñar para la longitud del tubo. Por lo tanto, la ecuación de diseño para la longitud del tubo es la que tiene en cuenta pérdida de carga. Esta es la segunda y última ecuación de diseño para diseñar el CDC:
Las ecuaciones para \(\bar v_{max}\) y \(L_{min}\) son las únicas que necesitas para diseñar manualmente un CDC.
Diseño para el diámetro del tubo de dosificación
A continuación se muestran ecuaciones que también rigen el CDC y ayudan mucho a entender la física que hay detrás de ellas, pero no son estrictamente necesarias en el diseño.
Reorganizando \(Q_{max} = \frac{\pi D^2}{4} \sqrt{\frac{2 h_L g \Pi_{Error}}{\sum K }}\), podemos resolver para \(D\) para obtener el diámetro de minimum que podemos usar asumiendo el tubo más corto posible que cumpla con la restricción de error, \(\color{red}{L_{min, \, \Pi_{Error}}}\). Si usamos un diámetro menor que \(D_{min, \, \Pi_{Error}}\), no podremos alcanzar simultáneamente \(Q_{max}\) y cumplir con la restricción de error \(\Pi_{Error}\).
También podemos encontrar el diámetro mínimo necesario para garantizar el flujo laminar, que es otra condición crítica en el diseño del CDC. Podemos hacer esto combinando la ecuación para el número de Reynolds en el \(\rm{Re}\) máximo para el flujo laminar, \({\rm{Re}}_{max} = 2100\) con la ecuación de continuidad en el flujo máximo:
Para conseguir:
Combinado con la cantidad discreta de tamaños de tubería (mostrada en verde oscuro), podemos crear un gráfico de las tres restricciones de diámetro:
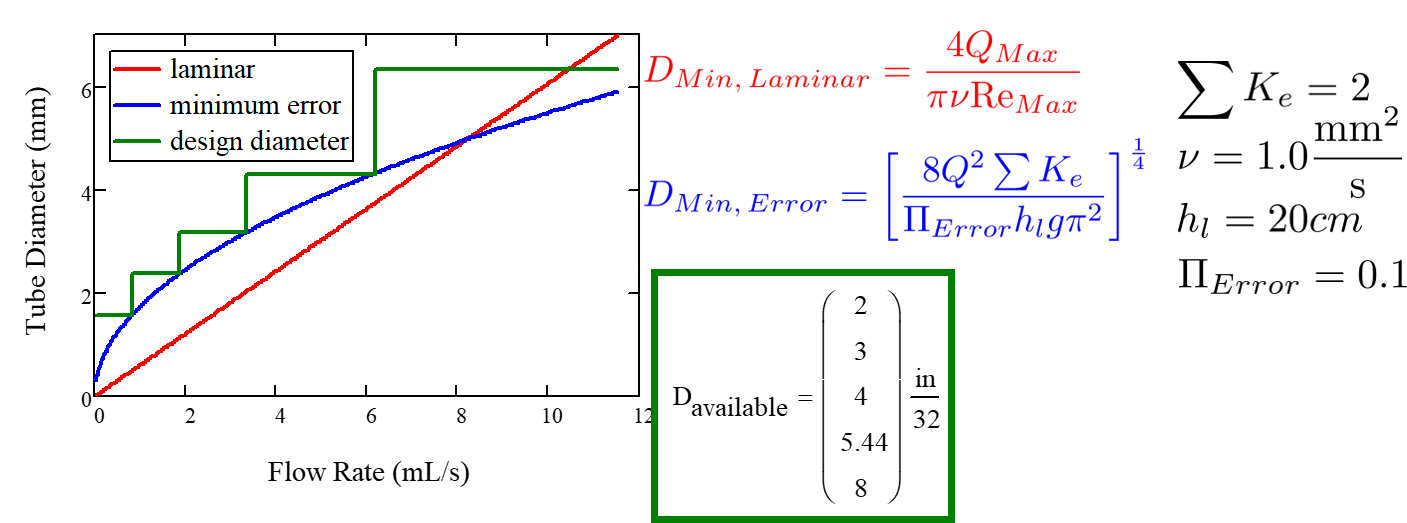
Figura 70 Modelado de diámetros CDC en MathCAD.